


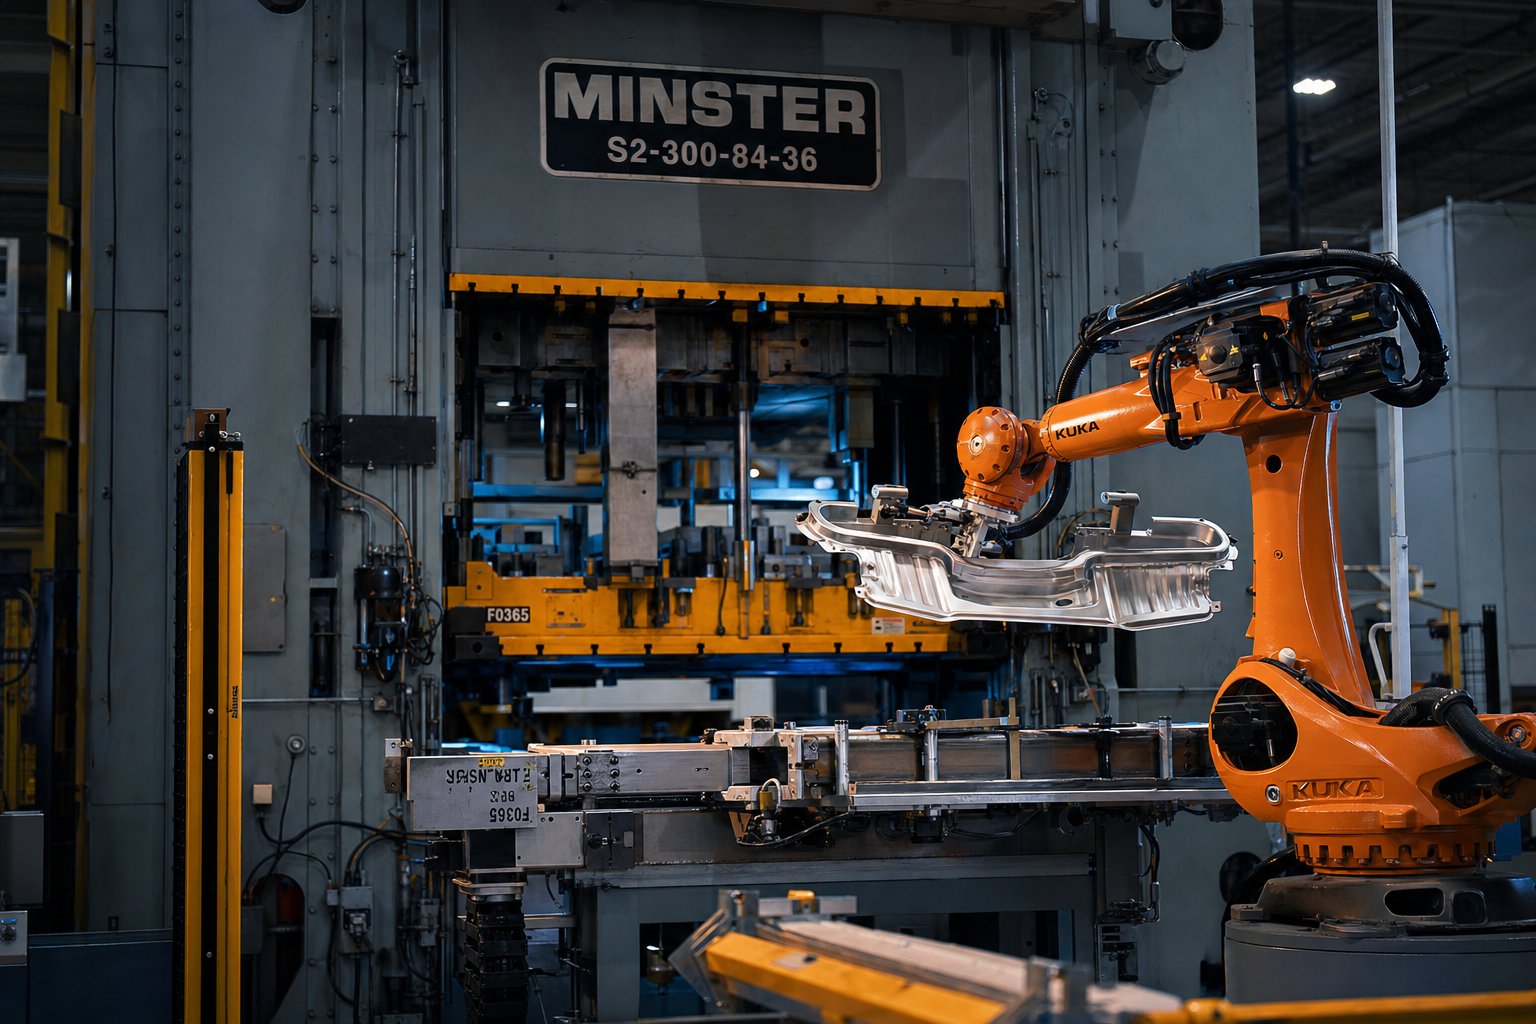
การปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์คืออะไร
ขอให้วิศวกรปั๊มขึ้นรูปห้าคนให้กำหนดการปั๊มแม่พิมพ์แบบถ่ายโอนด้วยหุ่นยนต์ และคุณอาจจะได้คำตอบที่แตกต่างกันห้าแบบ บางคนสับสนกับการกดแบบพื้นฐาน คนอื่นๆ รวมเข้าด้วยกันด้วยการใช้แม่พิมพ์แบบโปรเกรสซีฟ ความเป็นจริงมีความเฉพาะเจาะจงมากกว่า และการได้รับคำจำกัดความที่ถูกต้องจะมีความสำคัญเมื่อคุณระบุอุปกรณ์หรือเสนอราคาโปรแกรมใหม่
การปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์หมายถึงอะไรจริงๆ
การปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์เป็นกระบวนการ-สถานีขึ้นรูปโลหะหลายสถานี ซึ่งหุ่นยนต์แบบข้อต่อหรือกลไกการถ่ายโอนที่ขับเคลื่อนด้วยเซอร์โว-จะย้ายชิ้นงานแต่ละชิ้นระหว่างสถานีแม่พิมพ์ตามลำดับภายในเครื่องอัดหรือเครื่องอัด ประสานการจัดการชิ้นส่วนกับจังหวะการกดเพื่อดำเนินการขึ้นรูปแบบก้าวหน้าบนช่องว่างที่แยกจากกัน แทนที่จะเป็นแถบต่อเนื่อง
ความแตกต่างนั้นมาจากการประทับตราแบบก้าวหน้าเป็นสิ่งสำคัญ ในการตั้งค่าแม่พิมพ์แบบโปรเกรสซีฟ แถบโลหะแผ่นที่ต่อเนื่องจะป้อนผ่านสถานีรวมภายในบล็อกแม่พิมพ์เดียว และชิ้นส่วนต่างๆ ยังคงติดอยู่กับแถบพาหะจนกระทั่งถึงจุดตัดสุดท้าย ในระบบการขนย้ายด้วยหุ่นยนต์ ช่องว่างจะถูกแยกออกก่อน จากนั้นจึงย้ายทางกายภาพระหว่างสถานีดายอิสระโดยใช้กลไกการจัดการด้วยหุ่นยนต์ นี่คือสิ่งที่ทำให้กระบวนการมีความยืดหยุ่นสำหรับชิ้นส่วนขนาดใหญ่หรือซับซ้อนทางเรขาคณิตที่ไม่สามารถเชื่อมต่อกับแถบได้
มันไม่เหมือนกับการป้อนชิ้นงานด้วยหุ่นยนต์ทั่วไป โดยที่หุ่นยนต์เพียงแค่โหลดและขนถ่ายสถานีเดียว- ที่นี่ หุ่นยนต์เป็นส่วนสำคัญในลำดับการขึ้นรูป โดยเปลี่ยนตำแหน่งชิ้นงานระหว่างขั้นตอนการขึ้นรูปหลายขั้นตอนภายในรอบการกดครั้งเดียวหรือข้ามแนวการกดแบบซิงโครไนซ์
ส่วนประกอบหลักของกระบวนการ
องค์ประกอบสำคัญสามประการทำงานร่วมกันในเซลล์ปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ทุกเซลล์:
- ชุดแม่พิมพ์ถ่ายโอน- สถานีแม่พิมพ์หลายแห่งที่ได้รับการออกแบบให้มีโปรไฟล์ระยะห่างเฉพาะที่ช่วยให้หุ่นยนต์เข้าถึงการรับชิ้นส่วนและจัดวางระหว่างขั้นตอนการขึ้นรูป
- ระบบการจัดการหุ่นยนต์คานถ่ายโอนเซอร์โว - กลไกคานขวาง หรือแขนที่ประกบหก-แกนที่เคลื่อนชิ้นส่วนผ่านเปลือกการเคลื่อนที่ด้วยความเร็วที่ตรงกับอัตราจังหวะเป้าหมาย
- ชั้นการซิงโครไนซ์ตัวควบคุม - และโปรโตคอลการสื่อสารที่เชื่อมโยงการเคลื่อนไหวของหุ่นยนต์เพื่อกดตำแหน่งแบบเรียลไทม์ ทำให้มั่นใจได้ว่าชิ้นงานจะล้างพื้นที่แม่พิมพ์ก่อนที่ตัวกระทุ้งจะลงมา
แต่ละองค์ประกอบจะจำกัดองค์ประกอบอื่นๆ โปรไฟล์ระยะห่างของแม่พิมพ์จะกำหนดพื้นที่ที่หุ่นยนต์จะต้องเคลื่อนที่ ซองการเคลื่อนที่จะกำหนดจังหวะที่ทำได้ต่อนาที และเลเยอร์การซิงโครไนซ์จะตัดสินว่าคุณสามารถผลักดันเวลาของวงจรเร็วขึ้นหรือจำเป็นต้องถอยกลับเพื่อความปลอดภัยหรือไม่
การทำความเข้าใจว่าองค์ประกอบทั้งสามนี้ทำงานร่วมกันอย่างไรคือสิ่งที่แยก-ระบบที่มีการระบุอย่างดีออกจากระบบที่มีประสิทธิภาพต่ำกว่าในโรงงาน ขอบเขตประสิทธิภาพของทั้งเซลล์ขึ้นอยู่กับประเภทระบบถ่ายโอนที่คุณเลือก วิธีสื่อสารกับสื่อ และแม่พิมพ์ได้รับการออกแบบโดยคำนึงถึงการเข้าถึงของหุ่นยนต์ตั้งแต่เริ่มต้นหรือไม่
การเปรียบเทียบการเคลื่อนย้ายด้วยหุ่นยนต์กับระบบก้าวหน้าและระบบเครื่องกล
การเลือกระหว่างการปั๊มแม่พิมพ์แบบโปรเกรสซีฟ การถ่ายโอนทางกล และการถ่ายโอนด้วยหุ่นยนต์ไม่ได้ "ดีกว่า" เสมอไป มันเป็นเรื่องของข้อจำกัดที่ครอบงำโปรแกรมของคุณ: รูปทรงของชิ้นส่วน เป้าหมายปริมาณ ความถี่ในการเปลี่ยนแปลง หรืองบประมาณด้านเงินทุน ปัญหาก็คือการตัดสินใจ-ส่วนใหญ่เกิดขึ้นโดยไม่มีกรอบงานที่มีโครงสร้าง และวิศวกรก็เริ่มต้นที่ร้านค้าของตนที่ดำเนินการครั้งล่าสุด
ต่อไปนี้เป็นการเปรียบเทียบ-ต่อ-แบบเทียบเคียงซึ่งแมปการแลกเปลี่ยนที่แท้จริง-จากปัจจัย 6 ประการที่วิศวกรให้ความสำคัญมากที่สุด:
| ปัจจัย | การปั๊มแม่พิมพ์แบบก้าวหน้า | กดโอนเครื่องกล | การปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ |
|---|---|---|---|
| ความยืดหยุ่น | ต่ำ - เฉพาะสำหรับส่วนหนึ่งบนแถบต่อเนื่อง | การเคลื่อนไหวที่ขับเคลื่อนด้วยลูกเบี้ยว - ระดับต่ำถึงปานกลาง-คงที่ต่อการตั้งค่า | เส้นทางที่ตั้งโปรแกรมได้สูง - ง่ายต่อการ-ทำงานซ้ำสำหรับตระกูลชิ้นส่วนใหม่ |
| เวลาที่เปลี่ยนแปลง | 1–4 ชั่วโมง (เปลี่ยนแม่พิมพ์ + ร้อยเกลียว) | 2–8 ชั่วโมง (การปรับกลไก + การปรับระยะลูกเบี้ยว) | 30 นาที–2 ชั่วโมง (สลับ EOAT + การเรียกคืนโปรแกรม) |
| ความซับซ้อนของชิ้นส่วน | ปานกลาง - ถูกจำกัดด้วยแถบแนบและระนาบที่ขึ้นรูปแบน | ช่องว่างแยกระดับปานกลางถึงสูง - ช่วยให้สามารถดึงได้ลึกยิ่งขึ้น | การปรับทิศทางใหม่แบบเต็มสูง - ระหว่างสถานีทำให้เรขาคณิต 3 มิติที่ซับซ้อนได้ |
| ช่วงระวางน้ำหนัก | โดยทั่วไป 30T–600T | โดยทั่วไป 200T–2500T | 60T–3000T+ (ปรับขนาดได้ตามขนาดแท่นพิมพ์) |
| ความซับซ้อนของการเขียนโปรแกรม | การเลื่อนแถบ - ขั้นต่ำคือการป้อนทางกลไกหรือเซอร์โว-ที่ระยะพิทช์คงที่ | ตั้งค่าโปรไฟล์ลูกเบี้ยว - ระดับปานกลางระหว่างการสร้าง การปรับเปลี่ยนได้จำกัด | การเขียนโปรแกรมเส้นทางหุ่นยนต์สูง - การปรับแต่งการซิงค์ การหลีกเลี่ยงการชนกัน |
| SPM ทั่วไป (จังหวะต่อนาที) | 30–60+ | 20–30 | 10–20 (หุ่นยนต์หก-แกน) / 15–25 (แท่งถ่ายโอนเซอร์โว) |
Progressive Dies และ Robotic Transfer Dies
การปั๊มแม่พิมพ์แบบก้าวหน้าโดดเด่นเมื่อคุณผลิตชิ้นส่วนขนาดเล็กถึงขนาดกลางในปริมาณมากบนแถบต่อเนื่อง ลองนึกภาพขายึดหรือขั้วต่อที่แบนพอที่จะยึดติดกับแถบพาหะผ่าน 15 หรือ 20 สถานี แถบป้อนที่ระยะพิทช์คงที่ ทุกจังหวะจะสร้างชิ้นส่วนที่เสร็จสมบูรณ์ และคุณสามารถดันอัตรารอบที่สูงกว่า 30 SPM ได้อย่างง่ายดาย การใช้วัสดุมีแนวโน้มที่จะลดลงเนื่องจากแถบต้องมีส่วนพาหะที่สอดคล้องกันระหว่างสถานี แต่ความเร็วและต้นทุนต่อ-ชิ้นจะชดเชยตามปริมาณ
การถ่ายโอนด้วยหุ่นยนต์จะเปลี่ยนสมการเมื่อชิ้นส่วนมีขนาดใหญ่ขึ้น ต้องดึงลึก หรือต้องมีการปรับทิศทางใหม่ระหว่างขั้นตอนการขึ้นรูป เนื่องจากชิ้นงานแต่ละชิ้นเคลื่อนที่เป็นช่องว่างแยกกัน จึงไม่มีข้อจำกัดด้านความกว้างของแถบ- และไม่จำเป็นต้องรักษารูปทรงให้เข้ากันได้กับอุปกรณ์ยึดตัวพา ข้อเสีย-คือความเร็ว: การถ่ายโอนแต่ละส่วนระหว่างสถานีจะใช้เวลามากกว่าการเคลื่อนตัวของแถบต่อเนื่องด้วยระยะทางคงที่ สำหรับโปรแกรมที่ทำงานต่ำกว่า 100,000 ชิ้นส่วนต่อปีหรือชิ้นส่วนที่มีรูปทรงเรขาคณิต 3 มิติที่ซับซ้อน ช่องว่างความเร็วนั้นแทบจะไม่สำคัญเลย สำหรับโปรแกรมที่มีจำนวนนับล้าน-บวกกับหน่วยที่มีรูปร่างเรียบง่าย การตายแบบก้าวหน้ายังคงชนะในด้านเศรษฐศาสตร์
การถ่ายเททางกลเทียบกับระบบการถ่ายเทด้วยหุ่นยนต์
เครื่องพิมพ์ถ่ายโอนเชิงกลโดยเฉพาะใช้แท่งขับเคลื่อนลูกเบี้ยว-หรือระบบเชื่อมต่อเพื่อส่งชิ้นส่วนระหว่างสถานีในช่วงเวลาที่กำหนด รวดเร็ว เชื่อถือได้ และเหมาะสมอย่างยิ่งกับ-การผลิตชิ้นส่วนขนาดกลาง-ในปริมาณมาก โดยที่ลำดับการขึ้นรูปไม่เปลี่ยนแปลง ลองนึกถึงฉากยึดโครงสร้างยานยนต์ที่ผลิตด้วยแท่นพิมพ์ขนาด 600 ตันที่ 25 SPM เป็นเวลาหลายปีโดยไม่มีการเปลี่ยนแม่พิมพ์
ข้อจำกัดจะแสดงขึ้นในช่วงเวลาที่คุณต้องการความยืดหยุ่น โปรไฟล์ลูกเบี้ยวแบบกลไกได้รับการตั้งค่าระหว่างการสร้างเครื่องจักรหรือการปรับเปลี่ยนเครื่องมือหลัก การเปลี่ยนการเคลื่อนไหวเพื่อรองรับกลุ่มชิ้นส่วนที่แตกต่างกันหมายถึงการปรับเปลี่ยนทางกายภาพซึ่งอาจใช้เวลาถึงกะเต็มกะหรือมากกว่านั้น ระบบถ่ายโอนด้วยหุ่นยนต์ช่วยแก้ปัญหานี้ด้วยเส้นทางการเคลื่อนไหวที่ตั้งโปรแกรมได้ คุณสลับ-เครื่องมือปลาย-ของแขน โหลดโปรแกรมที่เก็บไว้ ตรวจสอบตำแหน่ง และดำเนินการ การเปรียบเทียบเวลาเปลี่ยนแม่พิมพ์ถ่ายโอนของหุ่นยนต์นั้นมักจะสนับสนุนแนวทางการใช้หุ่นยนต์ประมาณ 50–75% สำหรับร้านค้าที่ใช้กลุ่มชิ้นส่วนแบบผสมในสายการผลิตเดียวกัน
ความซับซ้อนของการเขียนโปรแกรมคือจุดที่ต้นทุนเปลี่ยนกลับ แท่นถ่ายโอนแบบกลไกต้องการซอฟต์แวร์ต่อเนื่องเพียงเล็กน้อยเมื่อเริ่มดำเนินการ ระบบหุ่นยนต์ต้องการการเขียนโปรแกรมเส้นทาง การปรับแต่งการซิงโครไนซ์ และการตรวจสอบการหลีกเลี่ยงการชนทุกครั้งที่คุณแนะนำชิ้นส่วนใหม่ ร้านค้าที่ไม่มี-โปรแกรมเมอร์หุ่นยนต์ในองค์กรจะจ้างบุคคลภายนอกในงานนี้หรือลงทุนในเครื่องมือจำลองแบบออฟไลน์เพื่อพัฒนาและตรวจสอบโปรแกรมก่อนที่จะทันเวลา
กรอบการตัดสินใจประกอบด้วยคำถามสามข้อ: คุณเปลี่ยนบ่อยแค่ไหน? เรขาคณิตของชิ้นส่วนของคุณซับซ้อนแค่ไหน? และเป้าหมายปริมาณของคุณสามารถทนต่อจังหวะการปั๊มไดสแตมป์ต่อนาทีในช่วง 10–25 แทนที่จะเป็น 30+ ได้หรือไม่ ตอบตามความจริง และประเภทระบบที่ถูกต้องมักจะเปิดเผยตัวเอง สิ่งที่ยุ่งยากกว่านั้นคือการจับคู่กลไกการถ่ายโอนให้ตรงกับความต้องการชิ้นส่วนเฉพาะของคุณ ซึ่งทำให้เกิดทางเลือกที่แตกต่างไปจากเดิมอย่างสิ้นเชิง
ประเภทของระบบถ่ายโอนหุ่นยนต์และกรณีการใช้งาน
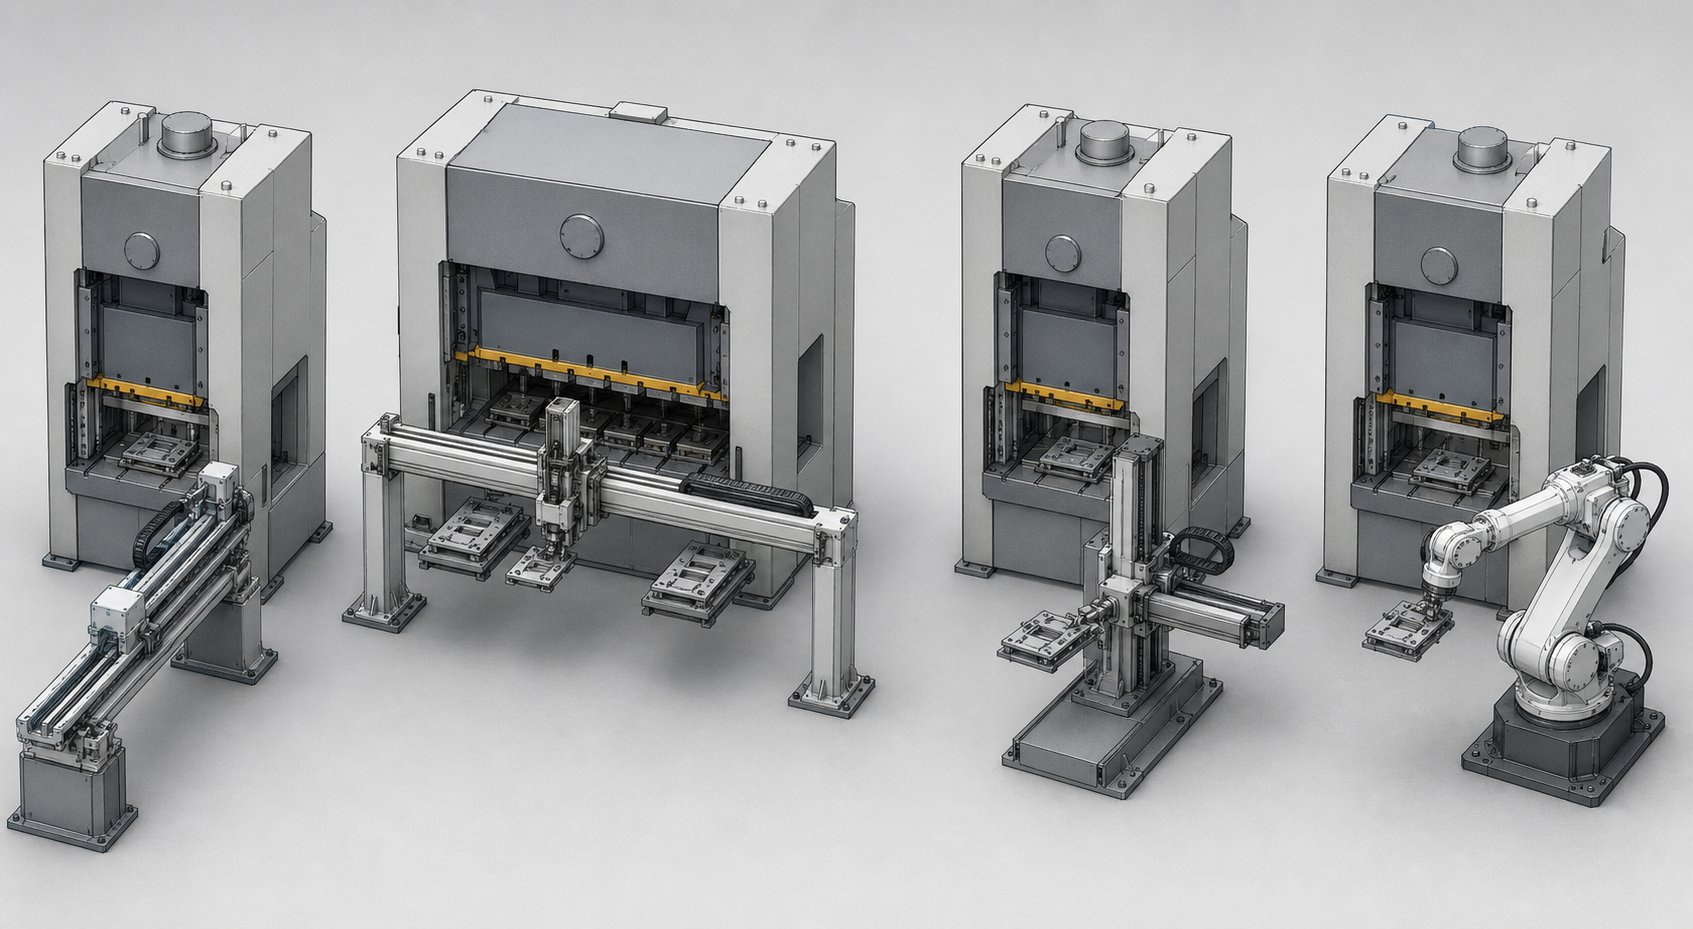
การรู้ว่าแนวทางการถ่ายโอนด้วยหุ่นยนต์เหมาะสมกับโปรแกรมของคุณนั้นมีคำตอบเพียงครึ่งเดียวเท่านั้น คำถามถัดไป - กลไกการถ่ายโอนประเภทใด - จะกำหนดความเร็วที่เป็นไปได้ ขีดจำกัดของเพย์โหลด และจำนวนอิสระที่คุณต้องปรับทิศทางส่วนต่างๆ ระหว่างสถานี ช่วงน้ำหนักของระบบการขนถ่ายแบบหุ่นยนต์ครอบคลุมตั้งแต่การเพรสแบบตั้งโต๊ะ-ขนาด 60T ไปจนถึงการเพรสแบบเรียงตามกัน 3000T+ และกลไกที่คุณเลือกจะต้องตรงกับทั้งการเพรสและชิ้นส่วน
ต่อไปนี้คือรายละเอียดของระบบหลักสี่ประเภทที่คุณจะพบเมื่อระบุเซลล์ปั๊มแม่พิมพ์แบบถ่ายโอนด้วยหุ่นยนต์:
| ประเภทระบบ | ช่วงระวางน้ำหนัก | ความเร็ว (SPM) | ความจุของน้ำหนักบรรทุก | ช่วงขนาดชิ้นส่วน | กรณีการใช้งานทั่วไป |
|---|---|---|---|---|---|
| บาร์ถ่ายโอนเซอร์โว | 200T–1500T | 15–25 | มากถึง 15 กก | ขนาดเล็กถึงขนาดกลาง (สูงถึง ~600 มม.) | ขายึดยานยนต์ ส่วนประกอบโครงสร้าง การผลิตแบบอินไลน์ความเร็วสูง- |
| ระบบคานประตู | 400T–2500T | 10–18 | มากถึง 40 กก | ปานกลางถึงใหญ่ (สูงถึง ~1500 มม.) | แผงตัวถัง การประทับกว้าง ชิ้นส่วนที่ต้องเคลื่อนไหวด้านข้าง |
| การโอนย้ายแกนไตร- | 60T–800T | 12–30 | มากถึง 10 กก | ขนาดเล็กถึงขนาดกลาง (สูงถึง ~400 มม.) | โปรไฟล์การเคลื่อนไหวที่ซับซ้อน -ส่วนที่วาดลึก ใน-แอปพลิเคชันไดทรานเฟอร์ |
| หุ่นยนต์แบบข้อต่อแกนหก- | 60T–3000T+ | 6–15 | มากถึง 80 กก.+ | ใดๆ (จำกัดโดยการเข้าถึงของหุ่นยนต์) | การปรับทิศทางชิ้นส่วน, แนวการกดตามกัน, ตระกูลชิ้นส่วนแบบผสม, ความยืดหยุ่นสูงสุด |
แถบถ่ายโอนเซอร์โวและระบบคานประตู
ระบบประทับตราแถบถ่ายโอนเซอร์โวเป็นปัจจัยหลักสำหรับการผลิตแบบอินไลน์ที่มีปริมาณปานกลาง- ลองจินตนาการถึงแท่งขนานสองแท่งที่วิ่งตามความยาวของชุดแม่พิมพ์ของคุณ ซึ่งขับเคลื่อนด้วยเซอร์โวมอเตอร์ที่ควบคุมการยก แคลมป์ และการเคลื่อนที่ล่วงหน้าอย่างอิสระ แท่งจับชิ้นงานในแต่ละสถานี ยกให้พ้นจากแม่พิมพ์ล่าง เลื่อนไปยังสถานีถัดไปตามระดับที่ตั้งโปรแกรมไว้ และวางลง - ทั้งหมดภายในหน้าต่างระหว่างจังหวะการกดติดต่อกัน เนื่องจากระยะการเคลื่อนที่สั้นและการเคลื่อนที่เป็นเส้นตรง ระบบเหล่านี้จึงสามารถรักษาระดับ 15–25 SPM ไว้ได้ ขึ้นอยู่กับน้ำหนักของชิ้นส่วนและความยาวของระยะพิทช์
คุณจะสังเกตได้ว่าเซอร์โวบาร์มีความโดดเด่นตรงที่ชิ้นส่วนยังคงอยู่ในระนาบที่สอดคล้องกันตลอดลำดับการขึ้นรูป พวกเขาจัดการการถ่ายโอนสถานี-ไปยัง-สถานีโดยไม่ต้องหมุน ทำให้เหมาะอย่างยิ่งสำหรับรูปแบบโปรเกรสซีฟ-ที่สร้างบนช่องว่างที่แยกจากกัน: ลองนึกถึงฉากยึดโครงสร้าง แผงเสริมแรง และแผ่นยึดที่เคลื่อนไปข้างหน้าระหว่างสถานีดึง ตัดแต่ง และหน้าแปลน
ระบบคานขวางขยายแนวคิดนี้ไปยังชิ้นส่วนที่กว้างขึ้น แทนที่จะใช้นิ้วลากคานขนาน คานประตูจะขยายความกว้างของการกดเต็ม โดยมีคานเครื่องมือเดี่ยวที่จะยึดจับชิ้นส่วนที่จุดที่กว้างที่สุด ระบบแม่พิมพ์ถ่ายโอนแบบคานขวางนี้จัดการกรณีการใช้งานที่ชิ้นส่วนที่มีความกว้างเกิน 600 มม. - ภายในประตู แผงหลังคา หรือส่วนประกอบเครื่องใช้ไฟฟ้าขนาดใหญ่ที่อาจยื่นออกมาเกินนิ้วถ่ายโอนมาตรฐาน ข้อเสีย-คือความเร็ว: มวลเคลื่อนที่ที่มากขึ้นและระยะการเคลื่อนที่ที่ไกลกว่าปกติจะจำกัดระบบคานขวางไว้ที่ 10–18 SPM
ทั้งสองระบบติดตั้งเข้ากับโครงพิมพ์หรือภายในชุดแม่พิมพ์การเคลื่อนย้ายแบบติดตั้งด้วยดาย-สามารถทำงานได้ที่อัตราระยะชักที่เร็วขึ้นเนื่องจากระยะการเดินทางสั้นลง แม้ว่าจะเพิ่มความซับซ้อนในการออกแบบโดยการรวมส่วนประกอบการถ่ายโอนเข้ากับโครงสร้างแม่พิมพ์โดยตรง ระบบที่ติดตั้งแบบกด-ช่วยให้เข้าถึงการบำรุงรักษาได้ง่ายขึ้นและการออกแบบแม่พิมพ์ที่เรียบง่ายขึ้น โดยมีค่าใช้จ่ายสำหรับเส้นทางการเคลื่อนที่ที่ยาวกว่าเล็กน้อย
การถ่ายโอนแกนไตร-และแขนหุ่นยนต์แบบประกบ
เมื่อชิ้นส่วนของคุณจำเป็นต้องเคลื่อนที่เป็นสามมิติระหว่างสถานี - ที่ถูกยกออกจากช่องดึงลึก เลื่อนไปทางด้านข้าง และหย่อนลงในสถานีถัดไปที่ความสูงที่แตกต่างกัน - ระบบการกดถ่ายโอนแบบสาม-แกนจะทำหน้าที่จัดการงาน ระบบเหล่านี้ทำงานในระนาบ X-Y-Z โดยให้การยก การถ่ายโอน และการเคลื่อนที่ของแคลมป์ที่จำเป็นในการเคลียร์รูปทรงแม่พิมพ์ส่วนล่าง-ที่ซับซ้อน รวมถึงลูกเบี้ยว บล็อกซ้อน และส่วนประกอบนำทาง
การเคลื่อนย้ายแบบสามแกน-โดยทั่วไปจะติดตั้งแบบแผ่น-หรือแบบกด- โดยมีเครื่องมือที่ออกแบบมาเพื่อให้มีช่องว่างสำหรับเส้นทางกลับของนิ้ว ในขณะเดียวกันก็หลีกเลี่ยงการรบกวนกับเหล็กกล้าแม่พิมพ์-ที่ต่ำกว่า ความแม่นยำในการกำหนดตำแหน่งขึ้นอยู่กับการผสมผสานระหว่างรูปทรงของชิ้นส่วน บล็อกซ้อน และหมุดระบุตำแหน่ง เพื่อรักษาการวางแนวระหว่างการดึงนิ้วกลับ ความท้าทายประการหนึ่งที่น่าสังเกต: ระยะพิตช์ที่ยาวขึ้นจะทำให้มีความเร่งสูงขึ้น ซึ่งอาจทำให้เกิดการสั่นและการเคลื่อนที่ของการประทับที่ไม่มั่นคง วัสดุบางมีความเสี่ยงต่อผลกระทบนี้เป็นพิเศษ โดยมักต้องมีการถ่ายโอน-การจำลองการเคลื่อนไหวเพื่อกำหนดโปรไฟล์ที่สมดุลความเร็วกับความเสถียรของตำแหน่ง
การปั๊มแม่พิมพ์ถ่ายโอนหุ่นยนต์หก-แกนแสดงถึงปลายด้านตรงข้ามของสเปกตรัมความยืดหยุ่น หนึ่งหุ่นยนต์หกแกนแบบเชื่อมต่อได้-สามารถเข้าใกล้ชิ้นงานจากทุกมุม เลือกจากสถานีหนึ่ง หมุน 90 หรือ 180 องศากลางอากาศ- และวางลงในแม่พิมพ์ถัดไปในทิศทางที่แตกต่างไปจากเดิมอย่างสิ้นเชิง ซึ่งทำให้ระบบหก-แกนเป็นตัวเลือกเดียวที่เป็นไปได้เมื่อลำดับการขึ้นรูปของคุณต้องมีการปรับทิศทางชิ้นส่วนระหว่างขั้นตอน - โดยพลิกเปลือกลึก-เพื่อเข้าถึงด้านตรงข้าม หรือหมุนวงเล็บเพื่อสร้างหน้าแปลนบนหลายหน้า
ข้อเสีย-คือความเร็ว แขนหก-แกนที่บรรทุกชิ้นส่วนที่ถูกประทับตราผ่านเส้นทางการเคลื่อนที่ที่ซับซ้อน โดยทั่วไปจะมีค่า 6–15 SPM ซึ่งอยู่ต่ำกว่าแถบเซอร์โวหรือระบบไตร-แกนมาก ชิ้นงานที่ใหญ่กว่าและหนักกว่านั้นทำให้เกิดปัญหามากขึ้น: น้ำหนักชิ้นส่วนที่เพิ่มขึ้นบวกกับมวลเครื่องมือปลาย-ของ-แขนทำให้ภาระความเฉื่อยเพิ่มขึ้น ซึ่งมักจะบังคับให้ความเร็วในการทำงานช้าลงเพื่อการชะลอตัวที่ปลอดภัยและการจัดวางที่แม่นยำ
แล้วอะไรเป็นตัวขับเคลื่อนการตัดสินใจระหว่างระบบทั้งสี่ประเภทนี้? ปัจจัยสามประการมีอิทธิพลเหนือ:
- ความต้องการรูปทรงและการวางแนวของชิ้นส่วน- หากชิ้นส่วนยังคงเรียบและเคลื่อนไปข้างหน้า แถบเซอร์โวจะชนะด้วยความเร็ว หากจำเป็นต้องหมุนหรือเปลี่ยนตำแหน่งที่ซับซ้อน หุ่นยนต์หก-แกนคือตัวเลือกเดียวที่สมจริงของคุณ
- น้ำหนักและขนาดชิ้นส่วน- ชิ้นส่วนที่หนักกว่าและกว้างกว่าจะผลักคุณไปทางระบบคานประตูหรือหุ่นยนต์หกแกน-น้ำหนักบรรทุกสูง- ชิ้นส่วนน้ำหนักเบาที่มีน้ำหนักต่ำกว่า 10 กก. เปิดประตูสู่ตัวเลือกแกนสาม-หรือเซอร์โวบาร์ที่เร็วขึ้น
- การเปลี่ยนแปลงการวางแนวที่จำเป็น- ลำดับการขึ้นรูปที่ต้องการการพลิก การเอียง หรือการหมุนชิ้นส่วนระหว่างสถานี ช่วยลดตัวเลือกการถ่ายโอนเชิงเส้นโดยสิ้นเชิง แขนที่ประกบกันเพียงหก-แกนเท่านั้นที่ให้ความสามารถในการปรับทิศทางใหม่ได้เต็มที่
สเปกตรัมจะปรับขนาดตามธรรมชาติ การกดด้วยหุ่นยนต์อย่างง่ายโดยใช้แขนหก-แกนเดียวในการโหลดและขนถ่าย โดยมีสถานีอยู่ที่ปลายด้านหนึ่ง เส้นสถานีหลาย-ที่ผสานรวมอย่างสมบูรณ์พร้อมการถ่ายโอนคานขวางแบบเซอร์โวที่ทำงานที่ 18 SPM จะอยู่อีกด้านหนึ่ง การใช้งานจริงส่วนใหญ่จะอยู่ระหว่าง - และการเลือกกลไกที่ถูกต้องจะเป็นตัวกำหนดว่าเซลล์ของคุณบรรลุเป้าหมายรอบเวลาหรือปล่อยปริมาณงานไว้บนโต๊ะหรือไม่
การเลือกกลไกเป็นเพียงส่วนหนึ่งของปริศนาเท่านั้น เครื่องมือที่ยึดจับและยึดชิ้นส่วนระหว่างสถานี - ปลาย-ของ-เครื่องมือแขน - นำเสนอความท้าทายทางวิศวกรรมของตัวเองที่แตกต่างกันไปตามวัสดุ รูปทรงของชิ้นส่วน และรูปร่างของชิ้นงานจะเปลี่ยนแปลงไปมากน้อยเพียงใดเมื่อดำเนินการผ่านขั้นตอนการขึ้นรูป
จุดสิ้นสุด-ของ-การออกแบบเครื่องมือแบบแขนสำหรับการใช้งานแม่พิมพ์ถ่ายโอน
ในวิทยาการหุ่นยนต์ทั่วไป การออกแบบ EOAT ค่อนข้างตรงไปตรงมา - หยิบวัตถุ เคลื่อนย้าย วางลง ในการปั๊มแม่พิมพ์แบบถ่ายโอน ปัญหาจะทวีคูณ ส่วนที่คุณจับอยู่ที่สถานีสามนั้นดูไม่เหมือนส่วนที่สถานีหนึ่งเลย มีความลึกกว่า หน้าแปลนแตกต่างออกไป และเคลือบด้วยสารหล่อลื่นขึ้นรูป การออกแบบเครื่องมือปลายแขนกลสำหรับการปั๊มแม่พิมพ์แบบถ่ายโอนหมายถึงการแก้ปัญหาเป้าหมายที่เคลื่อนที่: แต่ละสถานีจะสร้างรูปทรงที่แตกต่างกันซึ่งต้องใช้กลยุทธ์การจับยึดของตัวเอง
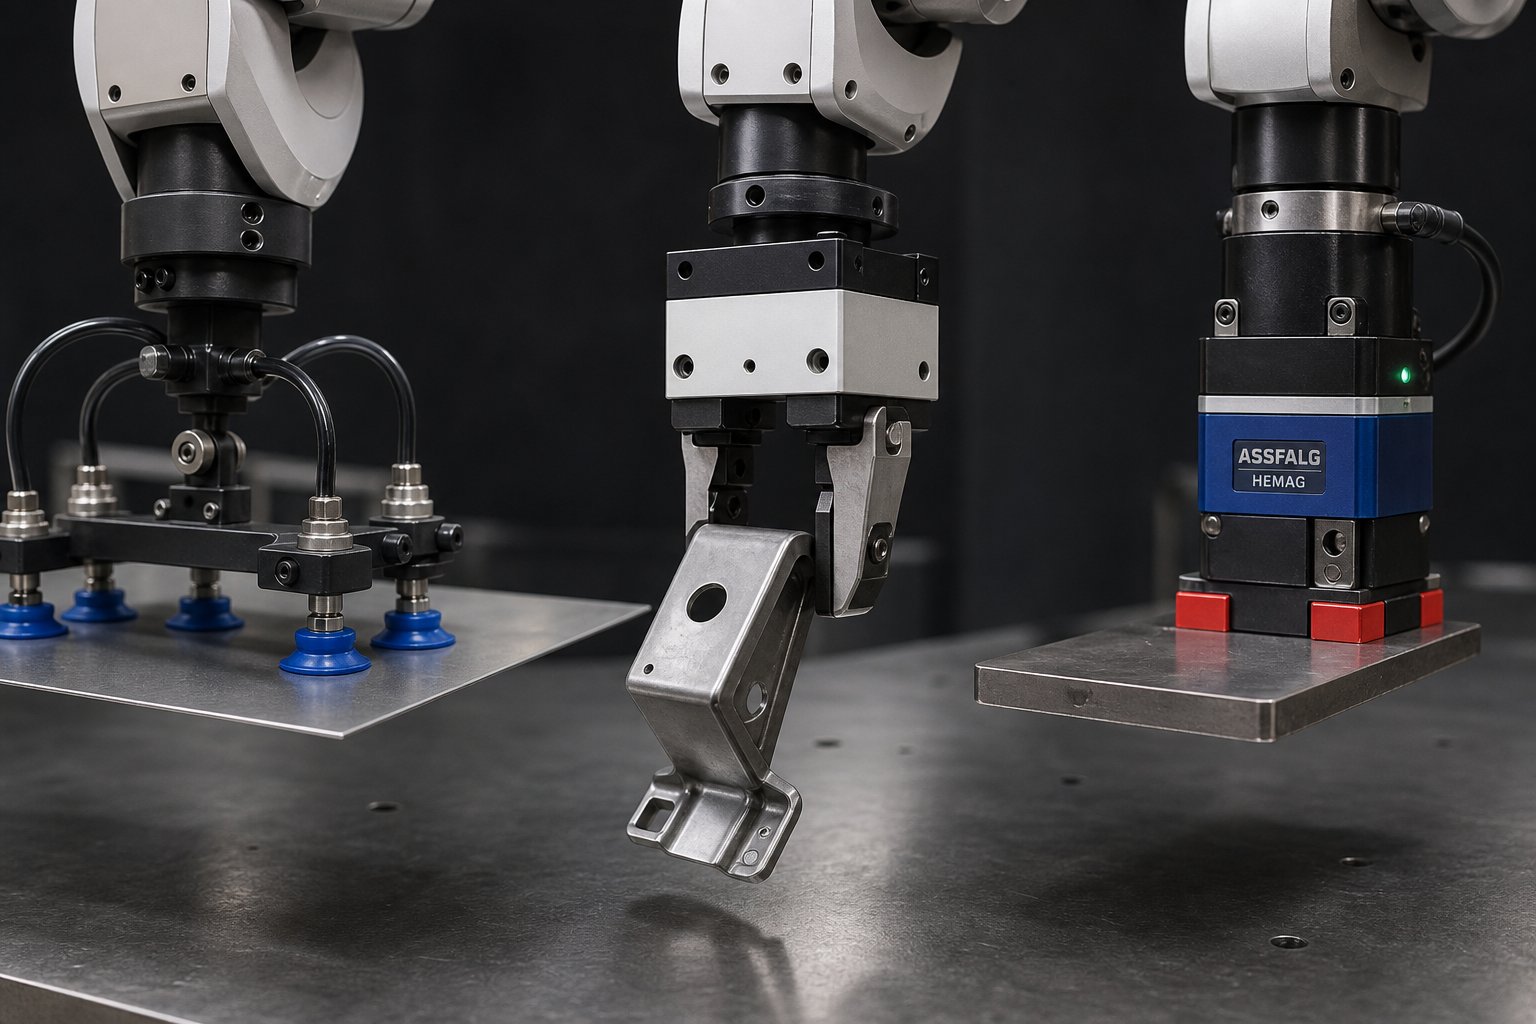
ประเภทมือจับสำหรับการจัดการชิ้นส่วนที่มีการประทับตรา
กริปเปอร์สามตระกูลมีอิทธิพลเหนือการใช้งานของแม่พิมพ์ถ่ายโอน โดยแต่ละตระกูลเหมาะสมกับคุณลักษณะของชิ้นส่วนที่แตกต่างกัน:
อาร์เรย์ถ้วยสูญญากาศทำงานได้ดีที่สุดบนพื้นผิวเรียบหรือโค้งเล็กน้อยโดยมีพื้นที่เพียงพอที่จะรักษาความสมบูรณ์ของซีล พวกมันทำงานเร็ว น้ำหนักเบา และทิ้งรอยบนพื้นผิวที่เสร็จแล้วให้น้อยที่สุด ข้อจำกัด? การขึ้นรูปสารหล่อลื่น ฟิล์มน้ำมัน และรูปทรงที่มีรูพรุนจะทำลายความน่าเชื่อถือในการดูด หากชิ้นส่วนของคุณออกมาจากสถานีวาดที่เคลือบด้วยน้ำมันปั๊มขึ้นรูปโดยมีขอบเป็นหน้าแปลน ถ้วยสุญญากาศจะติดยาก
มือจับกล- รวมถึงมือจับกรามแบบนิวแมติกและนิ้วควบคุมเซอร์โว- - จับยึดชิ้นงานตามขอบหรือคุณลักษณะที่กำหนดไว้ สามารถจัดการกับชิ้นส่วนมัน โปรไฟล์ที่ไม่ปกติ และน้ำหนักบรรทุกที่หนักกว่าได้โดยไม่มีปัญหา ข้อเสีย-คือความเร็ว: การใช้ขากรรไกรจะเพิ่มมิลลิวินาทีให้กับแต่ละรอบการถ่ายโอน และต้องมีคุณลักษณะการจับยึดบนรูปทรงของชิ้นส่วนในทุกสถานี
กริปเปอร์แม่เหล็กให้การมีส่วนร่วมทันทีกับวัสดุที่เป็นเหล็กและเก่งในการจัดการกับช่องว่างแบนหรือชิ้นส่วนเหล็กที่ขึ้นรูปเล็กน้อย พวกเขาไม่ต้องการคุณสมบัติการยึดเกาะที่เฉพาะเจาะจงและทนต่อฟิล์มสารหล่อลื่นได้ดี อย่างไรก็ตาม วัสดุเหล่านี้จำกัดอยู่เพียงวัสดุที่เป็นแม่เหล็กไฟฟ้า ไม่สามารถจับกับอะลูมิเนียมหรือสแตนเลสได้ และอาจทำให้เกิดแม่เหล็กตกค้างซึ่งทำให้เกิดปัญหาในการประกอบปลายน้ำ
เมื่อประเมินการใช้งานปั๊มมือจับสุญญากาศเทียบกับงานปั๊มมือจับเชิงกล ให้พิจารณาเกณฑ์การคัดเลือกเหล่านี้:
- น้ำหนักชิ้นส่วนชิ้นส่วนที่หนักกว่า - ชิ้นชอบมือจับแบบกลไกที่มีแรงจับยึดเชิงบวกเหนือระบบสุญญากาศซึ่งจำกัดโดยพื้นที่ผิวที่มีอยู่
- ความไวของการตกแต่งพื้นผิว- พื้นผิวคลาส A หรือแผงทาสีต้องใช้ถ้วยสุญญากาศที่ไม่-ทำเครื่องหมายหรือ-มือจับแบบสัมผัสแบบอ่อนเพื่อหลีกเลี่ยงเครื่องหมายพยาน
- เกิดการมีอยู่ของสารหล่อลื่นการใช้น้ำมันหนัก - จะลดประสิทธิภาพของการซีลสุญญากาศ และมักจะผลักดันการออกแบบไปสู่โซลูชันทางกลหรือแม่เหล็ก
- การสัมผัสอุณหภูมิ- ชิ้นส่วนที่ประทับร้อน-เกิน 200 องศาเมื่อถ่ายโอน ต้องการวัสดุเครื่องมือที่ทนความร้อน- และขจัดถ้วยสุญญากาศมาตรฐาน
- ข้อจำกัดของรอบเวลา- การมีส่วนร่วมของสุญญากาศเกือบจะเกิดขึ้นทันที การกระตุ้นกรามเชิงกลจะเพิ่ม 50–150 มิลลิวินาทีต่อรอบการจับ/การปล่อย
ความท้าทายที่สำคัญในการถ่ายโอนการออกแบบ EOAT ของแม่พิมพ์สำหรับชิ้นส่วนที่มีการประทับตราคือความก้าวหน้าทางเรขาคณิต สถานีทางเข้าที่ว่างเปล่าอันหนึ่งเป็นแบบเรียบ โดยสถานีที่ 3 มีการวาดกำแพงและหน้าแปลน เมื่อถึงสถานีที่ 5 การตัดเล็มจะกำจัดวัสดุที่มือจับของคุณต้องใช้ในสถานีก่อนหน้านี้ ซึ่งหมายความว่าแต่ละสถานีมักต้องการการกำหนดค่ามือจับที่แตกต่างกัน - หรือมีโครงเครื่องมืออเนกประสงค์ที่มีจุดรับแบบปรับได้เพื่อรองรับรูปร่างที่เปลี่ยนแปลงของชิ้นส่วน
การปฏิบัติตามข้อกำหนดของกริปเปอร์ยังมีความสำคัญมากกว่าในการใช้งานรับ{0}}และ-วางทั่วไป ชิ้นส่วนที่มีการประทับตรามีการเปลี่ยนแปลงมิติจากการสปริงกลับของวัสดุ การเปลี่ยนแปลงความหนา และผลกระทบจากความร้อน กริปเปอร์ที่มีความแข็งแกร่งซึ่งไม่มีความทนทานต่อข้อผิดพลาดด้านตำแหน่งจะพลาดการรับหรือทำให้ชิ้นส่วนเกิดความเครียด การเพิ่มองค์ประกอบที่เป็นไปตามข้อกำหนด - สปริง- นิ้วที่รับน้ำหนัก ตัวยึดสุญญากาศแบบลอย หรือ-กริปเปอร์เซอร์โวที่มีข้อจำกัด - ช่วยให้เครื่องมือดูดซับการเปลี่ยนแปลงโดยไม่ทำให้ความแม่นยำในการวางตำแหน่งที่สถานีถัดไปลดลง
เนื้อหา-การพิจารณา EOAT เฉพาะเจาะจง
วัสดุชิ้นงานเปลี่ยนแปลงสมการการเลือกมือจับอย่างมาก สิ่งที่ใช้ได้ผลดีกับการปั๊มเหล็กเหนียวสามารถสร้างความเสียหายให้กับอลูมิเนียมหรือล้มเหลวโดยสิ้นเชิงกับเหล็กโบรอนที่ขึ้นรูปร้อน-
อลูมิเนียมต้องใช้มือจับที่ไม่-ทำเครื่องหมายทั่วทั้งกระดาน ถ้วยสูญญากาศแบบอ่อนที่มีพื้นผิวสัมผัสเป็นโพลียูรีเทนหรือซิลิโคนเป็นเรื่องปกติสำหรับการเลือกมือจับสำหรับสายถ่ายโอนการปั๊มอะลูมิเนียม หากใช้มือจับแบบกลไก ต้องใช้พลาสติกหรือที่ใส่ปากคีบ Delrin เพื่อป้องกันพื้นผิวเป็นรอย ความแข็งที่ต่ำกว่าของอะลูมิเนียมยังทำให้ชิ้นส่วนเบี่ยงเบนมากขึ้นในระหว่างการถ่ายโอน ดังนั้นจึงต้องกระจายจุดรองรับเพื่อหลีกเลี่ยงการเสียรูปถาวรระหว่างการเร่งความเร็วสูง-
เหล็กโบรอนประทับร้อน-นำเสนอความท้าทายด้านความร้อน ชิ้นส่วนออกจากแม่พิมพ์ขึ้นรูปที่อุณหภูมิสูงกว่า 200 องศา และเครื่องมือถ่ายโอนจะต้องรอดพ้นจากการสัมผัสความร้อนซ้ำๆ โดยไม่เสื่อมสภาพ ถ้วยสูญญากาศยางมาตรฐานละลาย จำเป็นต้องใช้-สารประกอบซิลิโคนทนความร้อน นิ้วเคลือบเซรามิก- หรือมือจับเชิงกลแบบระบายความร้อนด้วยน้ำ- แผ่นป้องกันความร้อนบนโครงเครื่องมือช่วยปกป้องเซ็นเซอร์ สายไฟ และท่อนิวแมติกจากความเสียหายจากความร้อนจากการแผ่รังสี
สแตนเลสรวมปัญหาสองประการเข้าด้วยกัน: การใช้สารหล่อลื่นหนักและเกรดที่ไม่ใช่เฟอร์โรแมกเนติก- ซึ่งกำจัดกริปเปอร์แบบแม่เหล็ก ฟิล์มน้ำมันหนาที่พบได้ทั่วไปในการขึ้นรูปสเตนเลสจะรบกวนการเกิดซีลสุญญากาศ ทำให้อาร์เรย์ถ้วยไม่น่าเชื่อถือ กริปเปอร์แบบกลไกที่มีพื้นผิวปากจับแบบหยักหรือเป็นสันจะตัดผ่านฟิล์มน้ำมันเพื่อสร้างการยึดเกาะเชิงบวก - ข้อเสีย-ที่อาจเกิดขึ้นจากการทำเครื่องหมายบนพื้นผิวที่ไม่วิกฤต- สำหรับชิ้นส่วนที่มองเห็นได้ วิศวกรมักจะออกแบบแถบจับโดยเฉพาะลงในช่องว่างที่จะตัดแต่งในสถานีต่อๆ ไป
ท้ายที่สุดแล้ว การออกแบบ EOAT ในการปั๊มแม่พิมพ์ถ่ายโอนไม่ใช่การตัดสินใจเพียงครั้งเดียว- เป็นการฝึกวิศวกรรมสถานี-ต่อ-ที่พัฒนาไปพร้อมกับชิ้นส่วนผ่านลำดับการขึ้นรูป การทำให้ถูกต้องหมายถึงหุ่นยนต์จะวางชิ้นส่วนต่างๆ ได้อย่างถูกต้องและสม่ำเสมอ การทำผิดหมายถึงการแครชของดาย เศษซาก และการสูญเสียเวลาของรอบการทำงาน ซึ่งการปรับแต่งการซิงโครไนซ์จำนวนเท่าใดก็ไม่สามารถแก้ไขได้ - ซึ่งทำให้เรารู้ว่าการซิงโครไนซ์ระหว่างการกดและหุ่นยนต์ทำงานจริงอย่างไร
กด-เพื่อ-ข้อกำหนดการซิงโครไนซ์หุ่นยนต์และการรวมระบบ
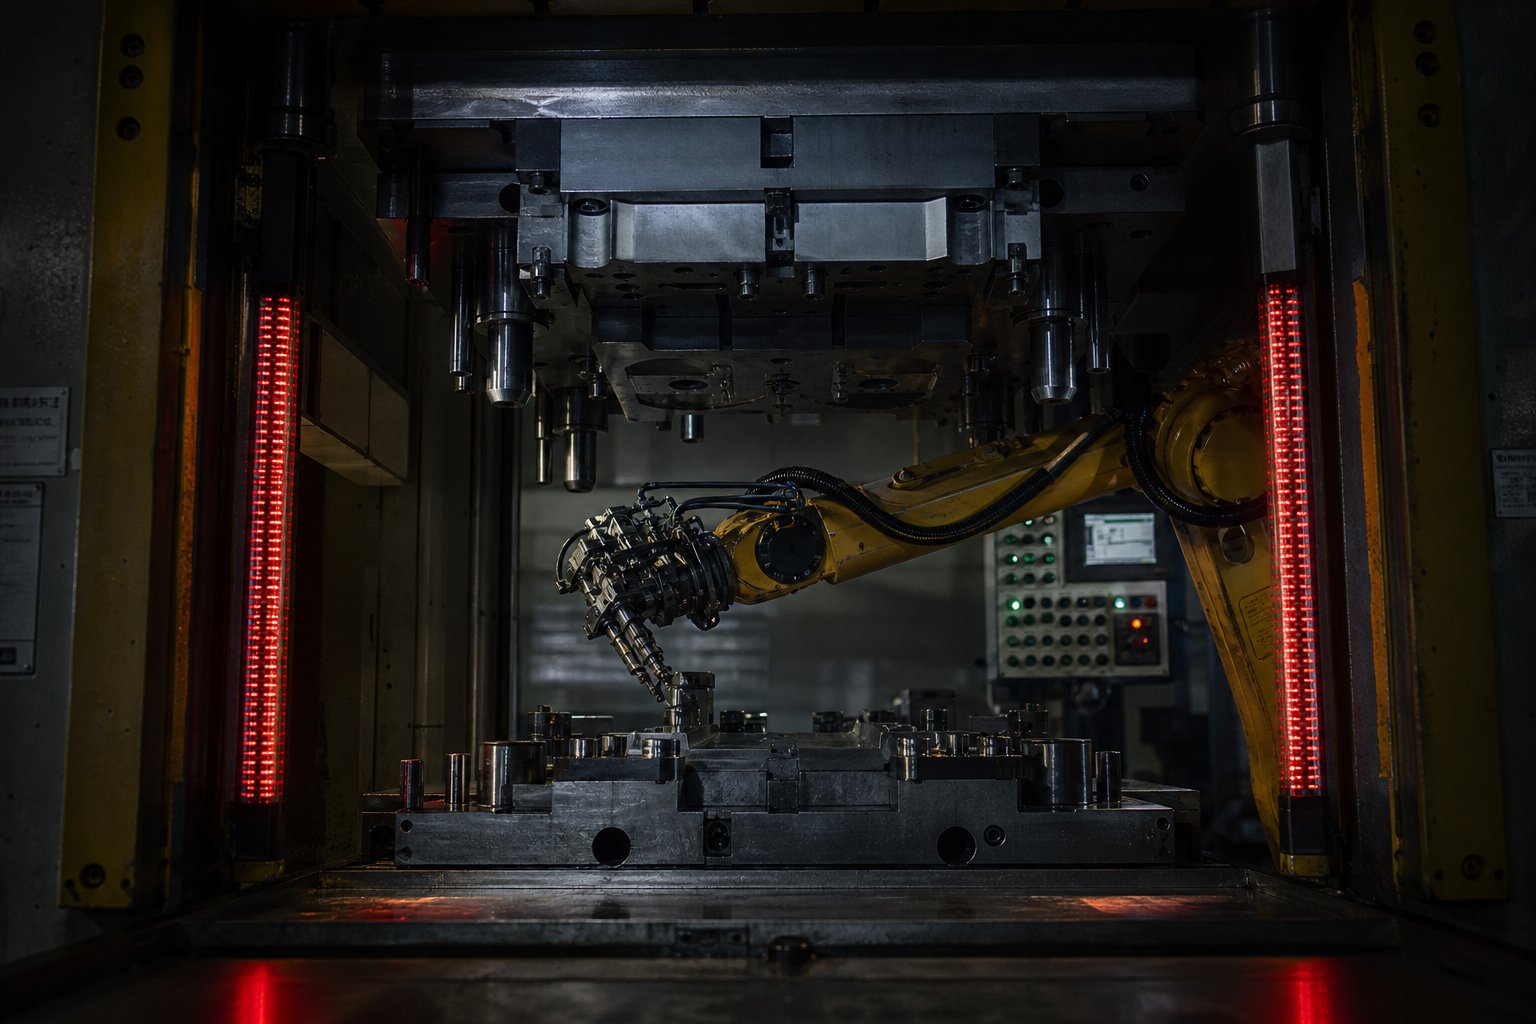
ทุกมิลลิวินาทีที่แกะเคลื่อนที่ลงมายังสถานีดาย ระบบถ่ายโอนจะต้องชัดเจนอยู่แล้ว แขนหุ่นยนต์ที่ค้างอยู่ในช่องว่างแม่พิมพ์นานเกินไป 50 ms ไม่เพียงแต่สร้างความเสียหายให้กับเครื่องมือ - เท่านั้น แต่ยังทำลายแรงกด ชิ้นส่วน และส่วนปลาย-ของ-เครื่องมือของแขนได้ในจังหวะเดียว การซิงโครไนซ์ Press to Robot ใน Transfer Die Cell เป็นวิศวกรรมที่มองไม่เห็นซึ่งทำให้ทุกอย่างเป็นไปได้: การจัดวางชิ้นส่วนที่แม่นยำ การกวาดล้างแม่พิมพ์ที่ปลอดภัย และรอบเวลาที่สอดคล้องกันในแต่ละจังหวะ
วิธีการซิงโครไนซ์ที่คุณใช้นั้นขึ้นอยู่กับประเภทของการกดที่คุณใช้งานและการสื่อสารแบบเรียลไทม์-ที่สถาปัตยกรรมการควบคุมของคุณรองรับ
การซิงโครไนซ์ที่ขับเคลื่อนด้วย-ตามเวลาและเซอร์โว{1}}
สำหรับเครื่องอัดเชิงกลแบบทั่วไปที่มี-มู่เล่ความเร็วคงที่และระบบเบรกคลัตช์- การซิงโครไนซ์จะขึ้นอยู่กับจังหวะเวลาตามลูกเบี้ยว- โรตารีเอ็นโค้ดเดอร์ที่ติดตั้งอยู่บนเพลาข้อเหวี่ยงแบบกดจะรายงานตำแหน่งเชิงมุมอย่างต่อเนื่อง ตัวควบคุมหุ่นยนต์จะแมปโปรไฟล์การเคลื่อนไหวกับมุมข้อเหวี่ยงเฉพาะ: "เริ่มต้นการเข้าที่ 180 องศา, วางตำแหน่งให้สมบูรณ์ 250 องศา, ล้างพื้นที่ดาย 310 องศา" หุ่นยนต์ถือว่าจังหวะการกดเป็นเหมือนวงล้อหมุนวนซ้ำ และจะต้องดำเนินการถ่ายโอนทั้งหมดให้เสร็จสิ้นภายในหน้าต่างเชิงมุมที่อนุญาต
ซึ่งทำงานได้อย่างน่าเชื่อถือที่ความเร็วสถานะ-คงที่แต่มีข้อจำกัด การกดทำงานที่ SPM คงที่ หน้าต่างเชิงมุมไม่สามารถ-ต่อรองได้ และหุ่นยนต์จะต้องผ่านเกณฑ์ทุกรอบ โดยไม่คำนึงถึงการเปลี่ยนแปลงน้ำหนักของชิ้นส่วนหรือความล่าช้าในการดำเนินการของกริปเปอร์ หากระบบไม่สามารถถ่ายโอนข้อมูลภายในหน้าต่างได้อย่างสม่ำเสมอ คุณจะกดช้าลงหรือออกแบบเส้นทางการเคลื่อนไหวใหม่
จังหวะการถ่ายโอนของหุ่นยนต์กดเซอร์โวทำงานแตกต่างออกไป - และให้ข้อได้เปรียบที่สำคัญ เนื่องจากการกดเซอร์โวจะควบคุมตำแหน่ง ram และความเร็วอย่างอิสระผ่านจังหวะ จึงสามารถหยุดหรือชะลอความเร็วที่ ram ที่จุดศูนย์กลางตายด้านบนเพื่อให้หุ่นยนต์มีเวลาพิเศษในการถ่ายโอน สื่อและหุ่นยนต์ทำงานเป็นแกนประสานกันแทนที่จะเป็นอุปกรณ์หลัก- ตัวควบคุมหุ่นยนต์และตัวควบคุมการกดแบ่งปันข้อมูลตำแหน่งแบบเรียลไทม์ ช่วยให้การกดสามารถปรับเส้นโค้งการเคลื่อนที่ให้เข้ากับความคืบหน้าที่แท้จริงของหุ่นยนต์ แทนที่จะคาดเดาจังหวะเวลาคงที่ การประสานงานนี้ช่วยให้ปริมาณงานมีประสิทธิภาพเร็วขึ้น เนื่องจากโรงพิมพ์ไม่เสียเวลาอยู่กับ TDC เพื่อรอสถานการณ์การถ่ายโอนกรณีที่เลวร้ายที่สุด-ที่อาจไม่เกิดขึ้นในทุกรอบ
โปรโตคอลการสื่อสารและลูกโซ่ป้องกันดาย
ชั้นการซิงโครไนซ์ขึ้นอยู่กับการสื่อสารฟิลด์บัสระหว่างตัวควบคุมหุ่นยนต์และการกดควบคุม โปรโตคอลสามแบบควบคุมการติดตั้งไดสแตมป์แบบถ่ายโอนด้วยหุ่นยนต์:
- อีเธอร์แคท- ประมวลผลข้อมูล "ทันที" เมื่อแพ็กเก็ตผ่านโหนดเครือข่าย โดยให้รอบเวลาต่ำกว่า 1 ms โดยมีเวลาแฝงน้อยที่สุด ความยืดหยุ่นในโทโพโลยีเครือข่าย (เส้น ดาว ต้นไม้) ทำให้-เหมาะสมสำหรับเซลล์หลายสถานีที่ซับซ้อน-ซึ่งมีการกระจายอุปกรณ์ผ่านสายการกด
- โปรฟิเน็ต- Siemens-ได้รับการพัฒนาและนำไปใช้อย่างกว้างขวางในร้านสื่อต่างๆ ของยุโรป โดยนำเสนอการสื่อสารเชิงกำหนดพร้อมระยะเวลาการส่งมอบแพ็กเก็ตที่คาดการณ์ได้ จุดแข็งอยู่ที่การถ่ายโอนข้อมูลแบบเรียลไทม์-ที่รวดเร็ว โดยเฉพาะอย่างยิ่งในสภาพแวดล้อมที่สร้างขึ้นรอบๆ Siemens PLC
- ดีไวซ์เน็ต- โปรโตคอลที่ใช้ CAN- ซึ่งพบได้ทั่วไปในการติดตั้งในอเมริกาเหนือ โดยเฉพาะอย่างยิ่งในสายข่าวเก่า จัดการการสื่อสารระดับ I/O- ได้ดี แต่ไม่มีความเร็วรอบของ EtherCAT หรือ PROFINET สำหรับแอปพลิเคชันการถ่ายโอนความเร็วสูง-
การเลือกระหว่างEtherCAT และ PROFINET สำหรับการสื่อสารของหุ่นยนต์กดมักจะลงมาที่โครงสร้างพื้นฐานที่มีอยู่ ร้านค้าที่มีระบบควบคุมสื่อของ Siemens- หันไปใช้ PROFINET เพื่อการบูรณาการที่ราบรื่น สิ่งอำนวยความสะดวกที่ใช้ Beckhoff หรือสถาปัตยกรรมของผู้จำหน่าย-หลายรายมุ่งไปที่ความยืดหยุ่นของโปรโตคอลแบบเปิด-ของ EtherCAT ไม่ว่าจะด้วยวิธีใด ฟิลด์บัสจะต้องส่งการอัปเดตตำแหน่งอย่างรวดเร็วเพียงพอที่ตัวควบคุมหุ่นยนต์สามารถตอบสนองภายในหนึ่งรอบการกด - โดยทั่วไปจะต่ำกว่า 4 ms สำหรับแอปพลิเคชันที่ทำงานสูงกว่า 15 SPM
อินเตอร์ล็อคป้องกันดายเป็นกระดูกสันหลังด้านความปลอดภัยของทั้งระบบ ต่อไปนี้เป็นตรรกะ: ก่อนการกดลงทุกครั้ง ตัวควบคุมการกดจะตรวจสอบว่าหุ่นยนต์รายงานสัญญาณ "ชัดเจน" เพื่อยืนยันว่าได้ออกจากพื้นที่ดายและไปถึงตำแหน่งที่ปลอดภัยนอกขอบเขตการเคลื่อนที่ของการถ่ายโอนแล้วหรือไม่ หากสัญญาณนั้นมาไม่ถึงกรอบเวลาที่กำหนดไว้ - โดยวัดเป็นข้อเหวี่ยง-องศามุมหรือมิลลิวินาทีสัมบูรณ์ - การกดจะหยุดทันที ไม่มีข้อยกเว้น
อินเตอร์ล็อคป้องกันดายที่แข็งแกร่งสำหรับการถ่ายโอนด้วยหุ่นยนต์ใช้การยืนยันซ้ำซ้อน ตัวควบคุมหุ่นยนต์จะส่งสัญญาณที่ชัดเจน และเซ็นเซอร์อิสระ (ม่านแสง สวิตช์พร็อกซิมิตี หรือเลเซอร์ตรวจจับโซน-) จะตรวจสอบว่าหุ่นยนต์อยู่นอกพื้นที่ดายทางกายภาพ การยืนยันสองช่อง-ป้องกันข้อผิดพลาดของซอฟต์แวร์ในตัวควบคุมหุ่นยนต์จากการส่ง "ชัดเจน" ที่เป็นเท็จ ซึ่งช่วยให้การกดวนเข้าไปในพื้นที่ดายที่ถูกครอบครอง
โดยทั่วไปข้อกำหนดความแม่นยำในการกำหนดตำแหน่งการถ่ายโอนด้วยหุ่นยนต์ต้องการ ±0.5 มม. หรือดีกว่าที่จุดวาง ความสามารถในการทำซ้ำ - ความสามารถในการชนตำแหน่งเดียวกันรอบแล้วรอบเล่า - มักจะต้องเข้มงวดมากขึ้นในช่วง ±0.1 ถึง ±0.2 มม. เพื่อป้องกันการเคลื่อนตัวสะสมที่นำไปสู่การ-การชนที่ไม่ถูกต้องบนหมุดระบุตำแหน่งหรือรังดาย การเปลี่ยนแปลงของอุณหภูมิในเฟรมการพิมพ์ การเติบโตทางความร้อนของแขนหุ่นยนต์ตลอดการทำงานที่ยาวนาน และการสึกหรอของ EOAT ล้วนท้าทายข้อกำหนดเหล่านี้เมื่อเวลาผ่านไป
เทคโนโลยีสองอย่างเพิ่มความชาญฉลาดนอกเหนือจากการควบคุมตำแหน่งเพียงอย่างเดียว:
- วิสัยทัศน์-ตำแหน่งที่แนะนำกล้อง - ที่ติดตั้งด้านบนหรือด้านข้างสถานีดายจับตำแหน่งชิ้นส่วนแบบเรียลไทม์และฟีดการแก้ไขออฟเซ็ตไปยังตัวควบคุมหุ่นยนต์ สิ่งนี้จะชดเชยการเลื่อนชิ้นส่วนระหว่างการถ่ายโอน การเลื่อนของมือจับ หรือข้อผิดพลาดในการวางตำแหน่งที่ว่างเปล่า ทำให้ความแม่นยำในการวางตำแหน่งมีประสิทธิผลกระชับขึ้นมากกว่าที่ความสามารถในการทำซ้ำดั้งเดิมของหุ่นยนต์ทำได้เพียงอย่างเดียว
- การตรวจจับแรง-แรงบิดเซ็นเซอร์ - ติดตั้งอยู่ที่ข้อมือหุ่นยนต์หรือใน EOAT ตรวจจับแรงสัมผัสระหว่างการจัดวาง หากชิ้นส่วนพบกับการต้านทานที่ไม่คาดคิด - หมุดระบุตำแหน่งที่ไม่ตรง มีกระสุนในช่องดาย หรือชิ้นส่วนก่อนหน้าที่ไม่ได้ถูกดีดออก - เซ็นเซอร์จะสั่งการหยุดก่อนที่หุ่นยนต์จะขับชิ้นส่วนนั้นเข้าไปในสิ่งกีดขวาง สิ่งนี้จะช่วยปกป้องทั้งแม่พิมพ์และชิ้นงาน ในขณะเดียวกันก็แจ้งเตือนล่วงหน้าเกี่ยวกับปัญหาด้านเครื่องมือที่อาจตรวจไม่พบจนกว่าข้อบกพร่องด้านคุณภาพจะปรากฏที่ปลายน้ำ
เมื่อรวมกันแล้ว ชั้นการตรวจจับเหล่านี้จะแปลงระบบซิงโครไนซ์จากกลไกการจับเวลาแบบตอบสนองล้วนๆ ให้เป็นประตูคุณภาพเชิงรุก หุ่นยนต์ไม่เพียงแค่เคลื่อนชิ้นส่วนเร็วพอที่จะหลีกเลี่ยง RAM - แต่ยังยืนยันตำแหน่งที่ถูกต้อง ตรวจจับความผิดปกติ และปกป้องการลงทุนของแม่พิมพ์ทุกรอบ การผสมผสานระหว่างความเร็ว ความแม่นยำ และความชาญฉลาดคือสิ่งที่ทำให้การถ่ายโอนด้วยหุ่นยนต์เป็นไปได้ในสภาพแวดล้อมการผลิตที่ต้นทุนการซ่อมแซมแม่พิมพ์และอัตราของเสียส่งผลโดยตรงต่อผลกำไรของโปรแกรม
อย่างไรก็ตาม ความซับซ้อนในการซิงโครไนซ์ทั้งหมดนี้ต้องแลกมาด้วยต้นทุน เซ็นเซอร์มากขึ้น การเขียนโปรแกรมมากขึ้น การบำรุงรักษามากขึ้น - และในบางโปรแกรม ค่าใช้จ่ายนั้นไม่สมเหตุสมผล การรู้ว่าเทคโนโลยีขาดจุดไหนมีความสำคัญพอๆ กับการทำความเข้าใจจุดไหนที่เป็นเลิศ
ข้อจำกัดและเมื่อการถ่ายโอนด้วยหุ่นยนต์ไม่ใช่ทางเลือกที่เหมาะสม
ความยืดหยุ่น ความสามารถในการตั้งโปรแกรม และการจัดการชิ้นส่วนที่ซับซ้อนทำให้ระบบถ่ายโอนด้วยหุ่นยนต์มีความน่าดึงดูดบนกระดาษ แต่นี่คือสิ่งที่การนำเสนอการขายไม่ค่อยเน้นย้ำ: สำหรับโปรแกรมการประทับตราจำนวนมาก เทคโนโลยีนี้จะเพิ่มต้นทุนและความซับซ้อนโดยไม่ให้ผลตอบแทนตามสัดส่วน การรู้ว่าเมื่อใดไม่ควรใช้การประทับตราด้วยหุ่นยนต์นั้นมีคุณค่าพอๆ กับการรู้ว่าเมื่อใดที่เหมาะสม
ข้อจำกัดด้านระดับเสียงและความเร็ว
ฟิสิกส์ตรงไปตรงมา การเคลื่อนย้ายชิ้นส่วนที่แยกจากกันผ่านอวกาศด้วยกลไกหุ่นยนต์จะใช้เวลานานกว่าการเคลื่อนแถบต่อเนื่องด้วยระยะพิทช์คงที่ เส้นตายแบบก้าวหน้าจะคงอยู่เป็นประจำ30 ถึง 60+ จังหวะต่อนาทีในขณะที่เซลล์ถ่ายโอนด้วยหุ่นยนต์มักจะทำงานระหว่าง 6 ถึง 25 SPM ขึ้นอยู่กับประเภทของกลไก ช่องว่างนั้นประกอบกันเป็นล้านรอบ
พิจารณาวงเล็บธรรมดาที่ผลิตได้ 500,000 หน่วยต่อปี ที่ 40 SPM สำหรับโปรเกรสซีฟดาย คุณต้องใช้เวลากดประมาณ 210 ชั่วโมง ส่วนเดียวกันบนระบบถ่ายโอนหุ่นยนต์ที่ทำงาน 15 SPM ต้องใช้เวลา 556 ชั่วโมง - เกือบสามเท่าของความจุการกด เมื่อเวลาตั้งพื้นมีค่าใช้จ่าย $200–$400 ต่อชั่วโมง ข้อจำกัดความเร็วการประทับแม่พิมพ์ด้วยหุ่นยนต์ถ่ายโอนจะแปลโดยตรงเป็นเศรษฐศาสตร์โปรแกรมที่ไม่ปิด
เครื่องพิมพ์ถ่ายโอนเชิงกลโดยเฉพาะต้องเผชิญกับการเปรียบเทียบที่คล้ายคลึงกัน แต่จะมีความเร็วมากกว่า แท่งที่ขับเคลื่อนด้วย Cam- ทำงานที่ 20–30 SPM เชื่อมช่องว่างระหว่างแม่พิมพ์แบบโปรเกรสซีฟและระบบหุ่นยนต์ สำหรับโปรแกรมที่มีกลุ่มชิ้นส่วน-ที่เสถียรและใช้งานได้ยาวนานซึ่งไม่จำเป็นต้องเปลี่ยนบ่อย การถ่ายโอนทางกลไกจะให้ปริมาณงานที่สูงขึ้นโดยมีโหมดความล้มเหลวน้อยลงและค่าใช้จ่ายในการตั้งโปรแกรมน้อยลง
เมื่อโซลูชั่นที่เรียบง่ายกว่าชนะ
การถ่ายโอนด้วยหุ่นยนต์ไม่ใช่ตัวเลือกที่ผิดทุกที่ - แต่เป็นตัวเลือกที่ผิดในสถานการณ์เฉพาะที่สามารถระบุได้ หากโปรแกรมของคุณตรงกับเงื่อนไขใดๆ เหล่านี้ แนวทางที่ง่ายกว่าน่าจะชนะ:
- ปริมาณสูงมาก รูปทรงเรียบง่าย- ชิ้นส่วนที่สามารถติดอยู่กับแถบพาหะผ่านสถานีขึ้นรูปทั้งหมดจะอยู่บนแม่พิมพ์แบบโปรเกรสซีฟ ความได้เปรียบด้านต้นทุนต่อ-ต่อชิ้นในปริมาณที่สูงกว่า 250,000 หน่วยต่อปีนั้นเป็นเรื่องยากที่จะเอาชนะได้
- ชิ้นส่วนขนาดเล็ก น้ำหนักเบา ซึ่งไม่จำเป็นต้องปรับทิศทางใหม่- หากชิ้นงานอยู่ในระนาบเดียวตลอดการขึ้นรูปและมีน้ำหนักไม่เกินสองสามกิโลกรัม แท่งถ่ายโอนเชิงกลจะมีประสิทธิภาพเหนือกว่าแขนหุ่นยนต์ในด้านความเร็วและความน่าเชื่อถือ
- เป้าหมายรอบเวลาสูงกว่า 30 SPM- หุ่นยนต์ไม่มีหก-แกนและแท่งถ่ายโอนเซอร์โวไม่กี่ตัวสามารถรักษาอัตรานี้ได้อย่างน่าเชื่อถือ ระบบกลไกเฉพาะที่มีไทม์มิ่งของลูกเบี้ยวคงที่สามารถคาดเดาได้มากขึ้นที่ความเร็วเหล่านี้
- พื้นที่จำกัด- แม่พิมพ์แบบโปรเกรสซีฟทำงานภายในการกดครั้งเดียวด้วยเส้นขดขนาดกะทัดรัด เซลล์ถ่ายโอนด้วยหุ่นยนต์มักต้องการรั้วนิรภัยเพิ่มเติม ซองเข้าถึงของหุ่นยนต์ ชั้นวางจัดเก็บ EOAT และโซนกวาดล้างที่ขยายพื้นที่การใช้งานอย่างมาก
- โปรแกรมที่มีงบประมาณจำกัด-ซึ่งรูปทรงของชิ้นส่วนช่วยให้สามารถตัด-การขึ้นรูปตาม- หากชิ้นส่วนของคุณสามารถผลิตบนแถบโดยไม่ต้องดำเนินการขั้นที่สอง ต้นทุนเครื่องมือและการประกอบที่ต่ำกว่าของแม่พิมพ์แบบโปรเกรสซีฟทำให้พวกเขาเป็นตัวเลือกที่สมเหตุสมผลทางการเงิน
นอกจากนี้ยังมีคำถามเกี่ยวกับการถ่ายโอนแบบหุ่นยนต์เทียบกับแบบโปรเกรสซีฟไดเบรก-อีกด้วย{0}}คำถามเชิงปริมาตรที่วิศวกรการผลิตทุกคนควรตอบก่อนตัดสินใจลงทุน การคำนวณความคุ้มทุน-จะเปรียบเทียบต้นทุนรวมของระบบ (การบูรณาการสื่อ หุ่นยนต์ EOAT การเขียนโปรแกรม การตรวจสอบความถูกต้อง) กับการประหยัดต่อ-ชิ้นจากการดำเนินงานขั้นที่สองที่ลดลงหรือการปรับปรุงการใช้วัสดุ สำหรับชิ้นส่วนที่เรียบง่ายทางเรขาคณิต จุดคุ้มทุน-นั้นอาจอยู่ที่ระดับที่สูงจนไม่เกิดขึ้นจริงสำหรับโปรแกรมของคุณ การใช้ตัวเลขตั้งแต่เนิ่นๆ จะช่วยป้องกันค่าใช้จ่ายสูง-ด้านวิศวกรรม
ความซับซ้อนของการเขียนโปรแกรมสมควรได้รับการยอมรับอย่างซื่อสัตย์เช่นกัน ชิ้นส่วนใหม่ทุกชิ้นที่นำมาใช้กับเซลล์ถ่ายโอนหุ่นยนต์จำเป็นต้องมีการเขียนโปรแกรมเส้นทาง การตรวจสอบความถูกต้องของการซิงโครไนซ์ -การจำลองการตรวจสอบการชนกัน และคุณสมบัติ EOAT ร้านค้าที่ไม่มีโปรแกรมเมอร์หุ่นยนต์โดยเฉพาะต้องเผชิญกับค่าใช้จ่ายในการจ้างบุคคลภายนอกที่ 5,000–15,000 ดอลลาร์สหรัฐฯ ต่อโปรแกรมใหม่ บวกกับเวลาหยุดทำงานของสื่อที่ใช้ระหว่าง-การตรวจสอบความถูกต้องของเครื่องจักร ในทางตรงกันข้าม แม่พิมพ์แบบโปรเกรสซีฟไม่จำเป็นต้องตั้งโปรแกรมเลย - การเลื่อนแถบเป็นแบบกลไก และตัวแปรการตั้งค่าเพียงอย่างเดียวคือระยะฟีด
ความต้องการทักษะการบำรุงรักษาก็เปลี่ยนไปเช่นกัน สายการผลิตแม่พิมพ์แบบโปรเกรสซีฟต้องการเครื่องมือ-และ-ผู้ผลิตแม่พิมพ์และผู้ปฏิบัติงานด้านการพิมพ์ เซลล์ถ่ายโอนหุ่นยนต์เพิ่มการแก้ไขปัญหาเซอร์โวไดรฟ์ การวินิจฉัยเครือข่ายฟิลด์บัส การสอบเทียบระบบวิชันซิสเต็ม และ-การกู้คืนข้อผิดพลาดเฉพาะของหุ่นยนต์ให้กับความรับผิดชอบของทีมบำรุงรักษา ร้านค้าขนาดเล็กที่ไม่มีช่างเทคนิคที่มีวินัยหลากหลาย-มักจะพบว่าภาระการสนับสนุนไม่ยั่งยืน
แม้แต่ความยืดหยุ่นในการเปลี่ยนแปลง - จุดขายหลักของการถ่ายโอนด้วยหุ่นยนต์ - ก็สมควรได้รับการตรวจสอบความเป็นจริง การสลับ EOAT การโหลดโปรแกรมโรบอตใหม่ และการรันส่วนการตรวจสอบความถูกต้องยังคงใช้เวลา 30 นาทีถึงสองชั่วโมง ซึ่งเร็วกว่าการปรับแต่งแท่นพิมพ์แบบกลไกใหม่ แต่ก็ไม่เป็นศูนย์ และแตกต่างจากแม่พิมพ์แบบโปรเกรสซีฟที่ผลิตชิ้นส่วนที่ดีตั้งแต่จังหวะแรกหลังการตั้งค่า ระบบหุ่นยนต์อาจต้องใช้เวลาหลายรอบในการปรับตำแหน่งอย่างละเอียด-ก่อนที่ชิ้นส่วนจะชนกับเครื่องระบุตำแหน่งแม่พิมพ์ภายในข้อกำหนด
สิ่งเหล่านี้ไม่ได้ทำให้การถ่ายโอนด้วยหุ่นยนต์เป็นเทคโนโลยีที่มีข้อบกพร่อง ทำให้เป็นผลิตภัณฑ์เฉพาะทาง - ที่ได้รับการออกแบบมาสำหรับโปรแกรมที่ความซับซ้อน ขนาด หรือความหลากหลายของชิ้นส่วนต้องการการจัดการอัตโนมัติที่ยืดหยุ่นอย่างแท้จริง วิศวกรที่ได้รับผลลัพธ์ที่ดีที่สุดคือผู้ที่ประเมินอย่างตรงไปตรงมาว่าโปรแกรมของพวกเขาต้องการความสามารถนั้นจริง ๆ หรือไม่ หรือวิธีการที่ได้รับการพิสูจน์แล้วและง่ายกว่านั้นให้ผลลัพธ์เดียวกันโดยมีความเสี่ยงและต้นทุนต่ำกว่าหรือไม่ กระบวนการประเมินนั้นเป็นไปตามเส้นทางที่มีโครงสร้างซึ่งควรค่าแก่การตรวจสอบโดยละเอียด
วิศวกรการผลิตประเมินระบบ Transfer Die Stamping อย่างไร
คุณยืนยันแล้วว่าโปรแกรมของคุณต้องการการถ่ายโอนด้วยหุ่นยนต์ - อย่างแท้จริง เรขาคณิตของชิ้นส่วนจำเป็นต้องมีการปรับทิศทางใหม่ ปริมาณที่สมเหตุสมผลในการลงทุน และวิธีการที่เรียบง่ายกว่านั้นไม่เพียงพอ คุณจะเริ่มต้นที่ไหน? การระบุระบบปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ไม่ใช่การตัดสินใจเพียงครั้งเดียว มันเป็นลำดับของตัวเลือกที่พึ่งพาซึ่งกันและกัน โดยแต่ละตัวเลือกจะจำกัดตัวเลือกถัดไป ข้ามขั้นตอนหรือสั่งผิด แล้วคุณจะพบกับการกดที่ไม่สามารถล้างเครื่องมือได้ หุ่นยนต์ที่ไม่สามารถหมุนรอบเวลาได้ หรือแม่พิมพ์ที่ไม่ได้ออกแบบโดยคำนึงถึงการเข้าถึงของหุ่นยนต์
การวิเคราะห์เรขาคณิตของชิ้นส่วนและลำดับกระบวนการ
การประเมินมักจะเริ่มต้นด้วยตัวชิ้นส่วนเอง - ไม่ใช่สื่อ ไม่ใช่หุ่นยนต์ และไม่ใช่งบประมาณ ต่อไปนี้เป็นลำดับโครงสร้างที่วิศวกรผู้มีประสบการณ์ปฏิบัติตามเมื่อระบุระบบสำหรับโปรแกรมใหม่:
- กำหนดรูปทรงของชิ้นส่วนและลำดับการขึ้นรูป- แมปทุกขั้นตอนการขึ้นรูปตั้งแต่ช่องว่างเรียบไปจนถึงส่วนที่เสร็จแล้ว ระบุความลึกในการดึง การดำเนินการตัดแต่ง มุมหน้าแปลน และสถานีใดๆ ที่ต้องมีการปรับทิศทางชิ้นส่วนใหม่ ลำดับนี้จะกำหนดจำนวนสถานีตายและความซับซ้อนของการเคลื่อนที่ในการถ่ายโอนระหว่างสถานีเหล่านั้น
- กำหนดข้อกำหนดน้ำหนักและขนาดเตียง- คำนวณแรงขึ้นรูปสำหรับแต่ละสถานีตามคุณสมบัติของวัสดุ อัตราส่วนการวาด และพื้นที่ผิวของชิ้นส่วน สถานีรับน้ำหนักสูงสุด-จะกำหนดความสามารถในการกดขั้นต่ำของคุณ และจำนวนสถานีทั้งหมดจะขับเคลื่อนขนาดเตียง ข้อกำหนดน้ำหนักของแม่พิมพ์ถ่ายโอนของหุ่นยนต์และขนาดเตียงต้องคำนึงถึงระยะห่างระหว่างสถานีที่ทำให้มีที่ว่างสำหรับทางเข้าและทางออกของหุ่นยนต์
- วิเคราะห์ความต้องการของเอนเวโลปการเคลื่อนไหว- กำหนดวิธีที่ชิ้นส่วนเคลื่อนที่ระหว่างแต่ละคู่ของสถานี ระดับเสียงตรง-? การยกแนวตั้งเหนือส่วนประกอบแม่พิมพ์? หมุนเต็มที่? การวิเคราะห์นี้พิจารณาว่าเซอร์โวบาร์ ระบบคานขวาง หรือแขนหก-แกนสามารถใช้งานได้กับแอปพลิเคชันของคุณหรือไม่
- ระบุความแม่นยำของตำแหน่งและการทำซ้ำ- กำหนดพิกัดความเผื่อของตำแหน่งในแต่ละสถานีตามรูปทรงของตัวระบุตำแหน่งแม่พิมพ์และพิกัดความเผื่อของคุณลักษณะชิ้นส่วน ความแม่นยำในการวางตำแหน่งสถานีแม่พิมพ์โอน-ไปยัง- โดยทั่วไปต้องใช้ตำแหน่ง ±0.5 มม. พร้อมความสามารถในการทำซ้ำ ±0.1–0.2 มม. เพื่อหลีกเลี่ยง-การชนหมุดที่ผิดพลาด
- ประเมินเป้าหมายรอบเวลาเทียบกับความสามารถของระบบ- เปรียบเทียบ SPM ที่คุณต้องการกับปริมาณงานจริงของกลไกการโอนผู้สมัคร หากแผนปริมาณของคุณต้องการ 18 SPM และขอบเขตการเคลื่อนที่ของคุณต้องการข้อต่อหก- คุณมีข้อขัดแย้งที่ต้องแก้ไขก่อนดำเนินการต่อ
- ประเมินข้อกำหนดด้านความยืดหยุ่นในการเปลี่ยนแปลง- กำหนดจำนวนตระกูลชิ้นส่วนที่จะรันบนระบบนี้ ความถี่ในการเปลี่ยนเกิดขึ้น และความซับซ้อนของ EOAT ที่แต่ละตระกูลต้องการ โปรแกรมที่มีส่วนผสมสูง-ต้องใช้กลยุทธ์การใช้เครื่องมือแบบแยกส่วนและโปรแกรมที่จัดเก็บเพื่อการเรียกคืนอย่างรวดเร็ว
แต่ละย่างก้าวไปข้างหน้า คุณไม่สามารถระบุความแม่นยำของตำแหน่งโดยไม่เข้าใจรูปทรงของชิ้นส่วนได้ คุณไม่สามารถประเมินรอบเวลาโดยไม่ทราบขอบเขตการเคลื่อนที่ของการถ่ายโอน และคุณไม่สามารถประเมินความต้องการในการเปลี่ยนแปลงได้โดยไม่ทราบว่าระบบต้องจัดการกลุ่มชิ้นส่วนจำนวนเท่าใด วิศวกรที่พยายามลัดลำดับนี้ - กระโดดตรงไปยังน้ำหนักบรรทุกตามความรู้สึกของลำไส้ ตัวอย่างเช่น - มักจะค้นพบความไม่ตรงกันในระหว่างการบูรณาการซึ่งมีค่าใช้จ่ายหกหลักในการแก้ไข
ข้อมูลจำเพาะของระบบและเกณฑ์การประเมินซัพพลายเออร์
เมื่อกำหนดข้อกำหนดทางเทคนิคแล้ว จุดเน้นจะเปลี่ยนไปไปที่การประเมินซัพพลายเออร์ที่สามารถจัดส่งแม่พิมพ์ที่ออกแบบมาเพื่อการรวมระบบด้วยหุ่นยนต์ได้ นี่คือจุดที่หลายโปรแกรมสะดุด แม่พิมพ์ที่ทำงานอย่างสวยงามในการโหลดแบบแมนนวล-หรือการใช้งานแบบก้าวหน้าอาจล้มเหลวอย่างสมบูรณ์ในเซลล์ถ่ายโอนหุ่นยนต์ หากไม่ได้ออกแบบมาให้มีช่องว่างในการเข้าถึง ระยะห่างของสถานีที่สม่ำเสมอ และคำนึงถึงความสามารถในการทำซ้ำที่เสถียร
เมื่อประเมินเกณฑ์การประเมินซัพพลายเออร์แม่พิมพ์ถ่ายโอน ให้มองหาความเข้าใจที่แสดงให้เห็นในข้อกำหนดในการบูรณาการเหล่านี้:
- ช่องว่างในการเข้าถึงด้วยหุ่นยนต์การออกแบบแม่พิมพ์ - จะต้องรองรับเส้นทางเข้าและออกของกริปเปอร์ โดยไม่มีการรบกวนจากหมุดนำ บล็อกส้น หรือส่วนประกอบของแม่พิมพ์ด้านบน- เช่นนิตยสารการขึ้นรูปโลหะหมายเหตุ หมุดนำที่วางอยู่ในตำแหน่งนอกเรือแบบเดิมจะบังคับให้จังหวะการหนีบยาวขึ้นและความเร็วในการถ่ายโอนช้าลง ซัพพลายเออร์ที่มีประสบการณ์ในการถ่ายโอนด้วยหุ่นยนต์จะวางหมุดและบล็อกส้นอย่างมีกลยุทธ์เพื่อลดการรบกวนเส้นทางกลับของนิ้ว
- การจัดตำแหน่งสถานี-ถึง-- สถานีดายทั้งหมดจะต้องรักษาความสูงของเส้นผ่านและความสูงปิดตลอดทั้งชุดดายให้สม่ำเสมอ ความแตกต่างระหว่างสถานีบังคับให้หุ่นยนต์ชดเชยตำแหน่งแกน Z- ที่แตกต่างกันในแต่ละจุดหยุด เพิ่มความซับซ้อนในการเขียนโปรแกรมและเพิ่มความเสี่ยงของข้อผิดพลาดในการจัดตำแหน่งตลอดการดำเนินการผลิตที่ยาวนาน
- ความสามารถในการทำซ้ำได้อย่างมีเสถียรภาพตลอดปริมาณการผลิตการสึกหรอของแม่พิมพ์ - การขยายตัวเนื่องจากความร้อน และรอบการบำรุงรักษาล้วนทำให้เกิดการเบี่ยงเบนของมิติ ซัพพลายเออร์ที่ออกแบบด้วยระบบการระบุตำแหน่งที่แข็งแกร่ง เหล็กกล้าเครื่องมือที่ทนทานต่อการสึกหรอ-ที่จุดสัมผัส และกลไกการปรับที่เข้าถึงได้ จะช่วยรักษาความต้องการถ่ายโอนด้วยหุ่นยนต์ในหน้าต่างตำแหน่งที่แคบ
- ความเข้ากันได้ของเส้นโค้งการเคลื่อนที่ของการถ่ายโอน- ผู้ออกแบบแม่พิมพ์ต้องการโปรไฟล์การเคลื่อนไหวของระบบถ่ายโอน (ความสูงในการยก ระยะพิทช์ จังหวะการเคลื่อนตัวของแคลมป์) ก่อนที่จะเริ่มการออกแบบโดยละเอียด ซัพพลายเออร์ที่ขอข้อมูลนี้ล่วงหน้าและออกแบบช่องว่างเพื่อหลีกเลี่ยงการค้นพบสิ่งรบกวนที่มีค่าใช้จ่ายสูงระหว่างการทดลอง
ประเด็นสุดท้ายนี้สมควรได้รับการเน้น เส้นโค้งการเคลื่อนที่และเส้นโค้งการแทรกแซงจะต้องพร้อมใช้งานสำหรับผู้ออกแบบแม่พิมพ์เมื่อเริ่มต้นโครงการ - ไม่ใช่หลังจากการออกแบบโดยละเอียดเสร็จสมบูรณ์ ซัพพลายเออร์ชอบยี่เฉินผู้ที่เชี่ยวชาญด้านแม่พิมพ์ปั๊มทรานเฟอร์ที่ออกแบบมาสำหรับสถานีหลาย-ที่ขึ้นรูปด้วยความเข้ากันได้ในการถ่ายโอนด้วยหุ่นยนต์ ให้สร้างการประสานงานนี้ในขั้นตอนการทำงานมาตรฐานของพวกเขา การมุ่งเน้นไปที่ชิ้นส่วนโลหะที่มีขนาดใหญ่กว่าและซับซ้อนทางเรขาคณิตหมายความว่าเลย์เอาต์ของแม่พิมพ์ได้รับการพัฒนาโดยมีทางเข้าของหุ่นยนต์ การจัดตำแหน่งสถานีที่สม่ำเสมอ และการทำซ้ำที่เสถียรเป็นพารามิเตอร์การออกแบบพื้นฐาน แทนที่จะคิดในภายหลัง
แนวทางปฏิบัติสำหรับวิศวกรที่เรียนรู้วิธีระบุระบบปั๊มแม่พิมพ์แบบถ่ายโอนด้วยหุ่นยนต์: มีส่วนร่วมกับซัพพลายเออร์แม่พิมพ์ของคุณและ-ผู้ให้บริการระบบถ่ายโอนพร้อมกันเมื่อเริ่มโครงการ แม่พิมพ์ที่ออกแบบให้แยกออกจากกลไกการถ่ายโอนแทบจะต้องมีการปรับเปลี่ยน - เพิ่มต้นทุน ขยายระยะเวลา และทำให้เกิดความเสี่ยงด้านคุณภาพ ซึ่งการประสานงานล่วงหน้าที่เหมาะสมจะขจัดออกไปโดยสิ้นเชิง
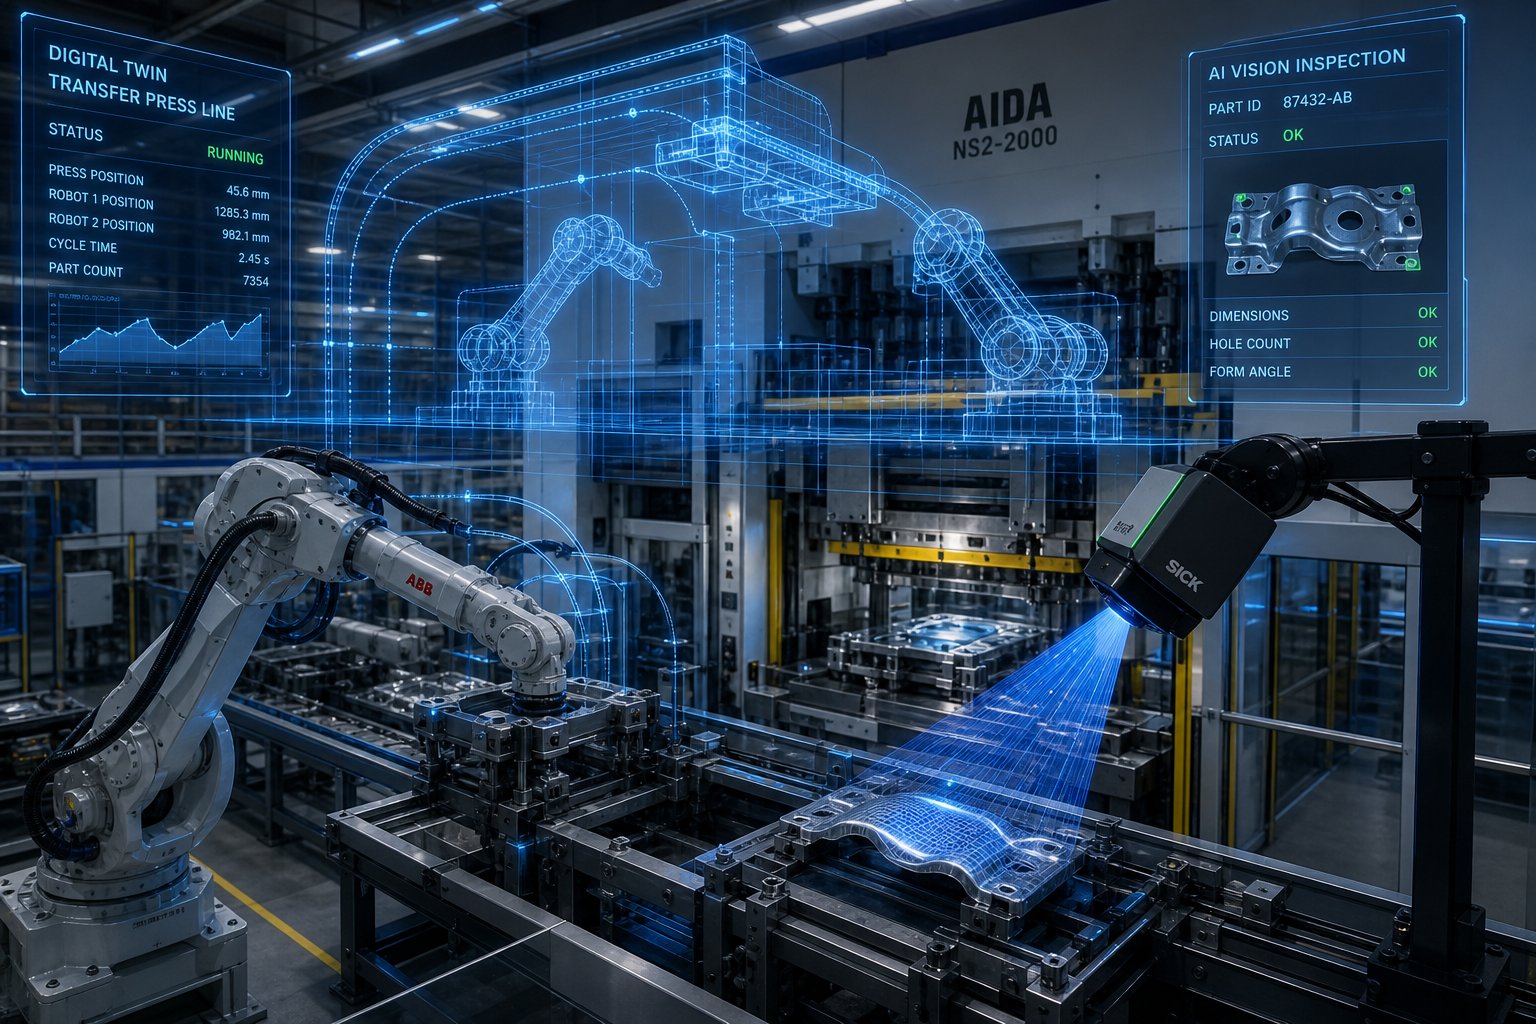
ด้วยกรอบการประเมินที่ถูกต้องและความสัมพันธ์กับซัพพลายเออร์ ความท้าทายที่เหลืออยู่คือการรักษาระบบให้ทำงานตามข้อกำหนดตลอดระยะเวลาหลายปีของการผลิต นั่นคือจุดที่เทคโนโลยีเกิดใหม่ - AI -ที่ขับเคลื่อนการตรวจสอบคุณภาพ การบำรุงรักษาเชิงคาดการณ์ และการจำลองแฝดแบบดิจิทัล - กำลังเริ่มปรับเปลี่ยนรูปแบบสิ่งที่เป็นไปได้
เทคโนโลยีเกิดใหม่และการวางแผนการใช้งาน
เซลล์ปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ที่ทำงานได้อย่างไร้ที่ติระหว่างการทดสอบเดินเครื่องสามารถเคลื่อนไปสู่ปัญหาอย่างเงียบ ๆ ตลอดระยะเวลาการผลิตหลายพันชั่วโมง ขอบตายสึกหรอ ความแม่นยำของตำแหน่งลดลง แรงที่พุ่งขึ้นเล็กน้อยจะไม่มีใครสังเกตเห็นจนกว่าอัตราของเสียจะเพิ่มขึ้น และในที่สุดก็มีคนดึงแม่พิมพ์เพื่อตรวจสอบ เทคโนโลยีการประทับตราถ่ายโอนรุ่นต่อไปไม่เพียงแต่เคลื่อนย้ายชิ้นส่วนเร็วขึ้น - แต่ยังเฝ้าดู เรียนรู้ และเตือนก่อนที่ปัญหาจะมีราคาแพง
AI-เปิดใช้งานการควบคุมคุณภาพและการบำรุงรักษาเชิงคาดการณ์
ขณะนี้ระบบการมองเห็น AI แบบอินไลน์ถูกนำไปใช้งานโดยตรงภายในสายการพิมพ์ โดยตรวจสอบทุกส่วนในระหว่างกรอบเวลาการถ่ายโอนเอง - ไม่ใช่หลังจากที่ชิ้นส่วนออกจากการพิมพ์แล้ว กล้องความละเอียดสูง-พร้อมแสงที่มีโครงสร้างจะจับภาพพื้นผิวและข้อมูลมิติในขณะที่หุ่นยนต์เคลื่อนย้ายชิ้นงานระหว่างสถานี โดยจำแนกข้อบกพร่อง เช่น รอยแยก รอยยับ และการเบี่ยงเบนของมิติภายในเวลาต่ำกว่า 100 มิลลิวินาทีต่อเฟรม ความแม่นยำในการตรวจจับบนระบบเหล่านี้ถึง99.5% หรือสูงกว่าที่ความเร็วสายเมื่อเทียบกับ 55–85% สำหรับผู้ตรวจสอบที่เป็นมนุษย์ ขึ้นอยู่กับความล้าของกะและประเภทของข้อบกพร่อง
สิ่งที่ทำให้การควบคุมคุณภาพของ AI ในการประทับตราถ่ายโอนด้วยหุ่นยนต์มีประสิทธิภาพเป็นพิเศษคือจังหวะเวลา เนื่องจากชิ้นส่วนมีการเคลื่อนที่ระหว่างสถานีอยู่แล้ว ระบบการมองเห็นจึงสามารถประเมินผลลัพธ์การขึ้นรูปในระยะกลาง - การตรวจจับรอยแยกที่กำลังพัฒนาที่สถานี 3 ก่อนที่ชิ้นส่วนจะได้รับการขึ้นรูปเพิ่มเติมที่สถานี 4 และ 5 การตรวจสอบปลายสาย-ของ-แบบเดิมๆ จะตรวจจับเฉพาะข้อบกพร่องที่เสร็จสิ้นแล้วเท่านั้น หลังจากที่ใช้พลังงานในการขึ้นรูปและเวลาในการกดทั้งหมดหมดแล้ว AI แบบอินไลน์จับสารตั้งต้น ทำให้สามารถปรับแม่พิมพ์ได้ทันทีหรือการปฏิเสธชิ้นส่วนโดยอัตโนมัติ ก่อนที่สถานีปลายทางจะสร้างความเสียหาย
การบำรุงรักษาเชิงคาดการณ์ในการปั๊มแม่พิมพ์ถ่ายโอนสร้างขึ้นจากข้อมูลการตรวจจับแรง-ที่มีอยู่แล้วในเซลล์หุ่นยนต์จำนวนมาก ด้วยแนวโน้มลายเซ็นต์ของแรงที่บันทึกไว้ในแต่ละตำแหน่ง - แรงสัมผัสเมื่อชิ้นส่วนวางชิดกับหมุดระบุตำแหน่ง ความต้านทานระหว่างการปล่อยกริปเปอร์ ความแปรผันของโหลดเล็กน้อยเมื่อการสึกหรอของแม่พิมพ์เปลี่ยนรูปทรงของชิ้นส่วน - แบบจำลองการเรียนรู้ของเครื่องจักรจะระบุรูปแบบการเสื่อมสลายหลายวันก่อนที่จะแสดงออกมาเมื่อคุณภาพหลุดลอย กรณีศึกษาของโรงงานปั๊มขึ้นรูปบันทึกไว้ว่า 68% ของการหยุดงานพิมพ์โดยไม่ได้วางแผนสามารถป้องกันการหยุดทำงานโดยไม่ได้วางแผนไว้ได้ด้วยการเตือนล่วงหน้า 4 ถึง 48 ชั่วโมง โดยอิงตามรูปแบบการสึกหรอของแม่พิมพ์แบบก้าวหน้าซึ่งมองเห็นได้ในตัวชี้วัดคุณภาพชิ้นส่วนก่อนที่เครื่องมือจะขัดข้อง
ผลกระทบในทางปฏิบัติสำหรับการทำงานของแม่พิมพ์ถ่ายโอนมีความสำคัญ:
- การลดเศษซาก- การตรวจจับข้อบกพร่องในขั้นตอนการขึ้นรูปขั้นกลางช่วยลดเวลาในการกดชิ้นส่วนที่เสียหายแล้วโดยเปล่าประโยชน์ สิ่งอำนวยความสะดวกรายงานอัตราเศษซากที่ลดลง 30–45% หลังจากปรับใช้การตรวจสอบตามเวลาจริง-
- การยืดอายุขัยโมเดลเชิงคาดการณ์ - ติดตามความก้าวหน้าของการสึกหรอและแนะนำการเข้ารับบริการในช่วงเวลาที่เหมาะสม แทนที่จะใช้ตามกำหนดการนับจังหวะคงที่- ซึ่งช่วยฟื้นฟูอายุการใช้งานของแม่พิมพ์ได้ 8–15% มิฉะนั้นอาจสูญเสียไปเนื่องจากการแทรกแซงก่อนเวลาอันควรหรือล่าช้า
- การป้องกันการหยุดทำงานโดยไม่ได้วางแผน- ระบบตรวจสอบคู่แบบดิจิทัลคาดการณ์ 70–85% ของความล้มเหลวล่วงหน้า 6 ถึง 36 ชั่วโมง โดยเปลี่ยนการขัดข้องฉุกเฉินเป็นช่วงเวลาการบำรุงรักษาตามแผน
การจำลองแบบดิจิตอลแฝดสำหรับการตรวจสอบความถูกต้องของการถ่ายโอน
ลองจินตนาการถึงการตรวจสอบลำดับการเคลื่อนที่ในการถ่ายโอนทั้งหมดของคุณ - เส้นทางหุ่นยนต์, จังหวะการกด, ระยะห่างจาก EOAT, โซนการชนกัน - ก่อนที่เหล็กชิ้นเดียวจะกระแทกพื้นโรงงาน การจำลองแม่พิมพ์ถ่ายโอนแฝดแบบดิจิทัลทำให้กิจวัตรนี้แทนที่จะเป็นแรงบันดาลใจ
แพลตฟอร์มการจำลองสมัยใหม่ผสมผสาน-โมเดลหุ่นยนต์ที่แม่นยำทางฟิสิกส์เข้ากับการจำลองสภาพแวดล้อมเสมือนจริงเพื่อปิดช่องว่างระหว่างประสิทธิภาพในโลกเสมือนจริงและโลกจริง- ตัวอย่างเช่น RobotStudio HyperReality ของ ABB เรียกใช้ไฟล์เฟิร์มแวร์ตัวควบคุมเดียวกันกับที่ใช้ในหุ่นยนต์ทางกายภาพโดยบรรลุความสัมพันธ์ประมาณ 99% ระหว่างพฤติกรรมหุ่นยนต์จำลองและพฤติกรรมจริง ข้อผิดพลาดในการกำหนดตำแหน่งลดลงจาก 8–15 มม. โดยทั่วไปของการจำลองแบบทั่วไปลงเหลือประมาณ 0.5 มม. โดยใช้การสอบเทียบความแม่นยำสัมบูรณ์ - ภายในเกณฑ์ความคลาดเคลื่อนของตำแหน่งซึ่งรองรับความต้องการการปั๊มแม่พิมพ์ในการถ่ายโอน
สำหรับวิศวกรที่วางแผนถ่ายโอนเซลล์ด้วยหุ่นยนต์ การจำลองแบบดิจิทัลแฝดให้ประโยชน์ที่เป็นรูปธรรมสามประการ:
- โอนการตรวจสอบการเคลื่อนไหวก่อนสร้าง- ตรวจสอบว่าหุ่นยนต์สามารถทำโปรไฟล์การเคลื่อนไหวได้เต็มที่ภายในหน้าต่างการกดที่มีอยู่- รวมถึงทางลาดเร่งความเร็ว การเปลี่ยนทิศทาง และระยะขอบของแม่พิมพ์ การตรวจจับปัญหาการรบกวนในการจำลองทำให้ต้องเสียเวลาทางวิศวกรรมหลายชั่วโมง การจับมันระหว่างการทดลองทางกายภาพต้องใช้เวลาหลายสัปดาห์และการทำงานซ้ำของเครื่องมือ
- การลดเวลาการว่าจ้างสิ่งอำนวยความสะดวก - ที่ใช้ตัวควบคุม- Digital Twins ที่แม่นยำรายงานระยะเวลาการทดสอบที่สั้นลงถึง 80% เนื่องจากโปรแกรมหุ่นยนต์ถ่ายโอนโดยตรงจากการจำลองไปยังฮาร์ดแวร์ทางกายภาพโดยอาศัย-การปรับแต่งเครื่องจักรเพียงเล็กน้อย
- การฝึกอบรมโมเดล AI ในสภาพแวดล้อมเสมือนจริงข้อมูลสังเคราะห์ - ที่สร้างจากการจำลองเสมือนจริงจะฝึกโมเดลการมองเห็นและการรับรู้โดยไม่ต้องใช้รอบการผลิตทางกายภาพนับพันครั้ง การสุ่มโดเมน - การปรับแสง ตำแหน่งชิ้นส่วน และสภาพพื้นผิวที่แตกต่างกันโดยอัตโนมัติ - สร้างโมเดล AI ที่แข็งแกร่งซึ่งสรุปตามสภาพจริงของโรงงานตั้งแต่วันแรก
การวางแผนการใช้งานการปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ของคุณ
เทคโนโลยีเพียงอย่างเดียวไม่รับประกันผลลัพธ์ วิศวกรที่ประสบความสำเร็จในการใช้งานการถ่ายโอนข้อมูลด้วยหุ่นยนต์จะปฏิบัติตามกลยุทธ์-ที่เพิ่มขึ้นโดยเจตนา แทนที่จะพยายามปรับใช้เต็มรูปแบบ-ตั้งแต่วันแรก ต่อไปนี้เป็นแนวทางปฏิบัติ:
เริ่มต้นด้วยการวิเคราะห์ครอบครัวบางส่วนตรวจสอบพอร์ตโฟลิโอชิ้นส่วนปัจจุบันและที่วางแผนไว้ของคุณเพื่อระบุว่ากลุ่มใดได้รับประโยชน์อย่างแท้จริงจากการถ่ายโอนด้วยหุ่นยนต์ - ชิ้นส่วนที่จำเป็นต้องมีการปรับทิศทางใหม่ การดึงลึกหลายสถานี- หรือการเปลี่ยนแปลงบ่อยครั้งระหว่างรูปทรงเรขาคณิต จัดกลุ่มชิ้นส่วนตามความซับซ้อนในการถ่ายโอน ไม่ใช่แค่น้ำหนักหรือวัสดุ เพื่อกำหนดประเภทระบบและกลยุทธ์ EOAT ที่เหมาะกับตระกูลที่กว้างที่สุด
มีส่วนร่วมกับซัพพลายเออร์แม่พิมพ์ตั้งแต่เนิ่นๆการออกแบบแม่พิมพ์ถ่ายโอนและข้อกำหนดของระบบหุ่นยนต์จะต้องเกิดขึ้นแบบคู่ขนาน ไม่ใช่ตามลำดับ ระยะห่างของแม่พิมพ์ ระยะห่างของสถานี และความสอดคล้องของเส้นผ่าน- ทั้งหมดขึ้นอยู่กับการทราบขอบเขตการเคลื่อนที่ของกลไกการถ่ายโอนก่อนที่การออกแบบแม่พิมพ์โดยละเอียดจะเริ่มต้นขึ้น พันธมิตรชอบยี่เฉินผู้ที่เชี่ยวชาญในการถ่ายโอนแม่พิมพ์ปั๊มขึ้นรูปสำหรับการขึ้นรูปสถานีหลาย-ที่ซับซ้อน สร้างความเข้ากันได้ของการเข้าถึงด้วยหุ่นยนต์ในกระบวนการออกแบบมาตรฐาน - ทำให้มั่นใจว่าเค้าโครงแม่พิมพ์รองรับเส้นทางของกริปเปอร์ และรักษาการจัดตำแหน่งสถานี-ถึง-สถานีที่ระบบหุ่นยนต์ต้องการเพื่อการทำซ้ำที่เสถียร
นักบินที่มีชิ้นส่วนที่มีความซับซ้อน-ต่ำกว่าเลือกโปรแกรมเริ่มต้นที่มีขั้นตอนการขึ้นรูปปานกลาง (3-4 สถานี) การเคลื่อนไหวที่ตรงไปตรงมา และการให้อภัยเป้าหมายรอบเวลา สร้างความมั่นใจของผู้ปฏิบัติงาน ตรวจสอบแนวทางการซิงโครไนซ์ของคุณ และสร้างขั้นตอนการบำรุงรักษาในขอบเขตที่จัดการได้ก่อนที่จะปรับขนาดเป็นแปด-สายสถานีที่ทำงานที่ 18 SPM
ยกระดับสติปัญญาขึ้นเรื่อยๆใช้อินเทอร์ล็อคป้องกันดายขั้นพื้นฐานและการตรวจสอบตำแหน่งก่อน เพิ่มการตรวจสอบแรงบิด-เมื่อข้อมูลพื้นฐานสร้างลายเซ็นผู้ติดต่อตามปกติ แนะนำการตรวจสอบด้วยภาพ AI หลังจากที่ระบบกลไกทำงานได้อย่างน่าเชื่อถือ แต่ละเลเยอร์สร้างขึ้นจากประสิทธิภาพที่ตรวจสอบแล้ว แทนที่จะแนะนำสิ่งที่ไม่รู้จักหลายรายการพร้อมกัน
วิศวกรที่ได้รับประโยชน์สูงสุดจากการปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ถือเป็นความท้าทายในการรวมระบบ ไม่ใช่การซื้อส่วนประกอบ Press, robot, die, EOAT, การซิงโครไนซ์ และตอนนี้-การติดตามที่ขับเคลื่อนด้วย AI โต้ตอบกันทั้งหมด การแยกองค์ประกอบใดๆ ออกจากกันนั้นมีความหมายเพียงเล็กน้อย หากอินเทอร์เฟซระหว่างองค์ประกอบเหล่านั้นไม่ได้ออกแบบไว้ด้วยกันตั้งแต่เริ่มต้น ระบบ-การคิดระดับ - ผสมผสานกับพันธมิตรที่มีประสบการณ์และลำดับการดำเนินการที่มีระเบียบวินัย - คือสิ่งที่แยกเซลล์ถ่ายโอนที่เข้าถึงเป้าหมายออกจากเซลล์ที่ใช้เวลาหลายปีในการแก้ไขปัญหาก่อนที่จะส่งมอบตามคำสัญญาดั้งเดิม
คำถามที่พบบ่อยเกี่ยวกับการปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์
1. What is the difference between robotic transfer die stamping and progressive die stamping?
การปั๊มแม่พิมพ์แบบก้าวหน้าจะป้อนแถบโลหะต่อเนื่องผ่านสถานีรวมภายในบล็อกแม่พิมพ์เดียว โดยที่ชิ้นส่วนจะติดอยู่กับแถบพาหะจนกระทั่งจุดตัดขั้นสุดท้าย การปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์จะแยกช่องว่างก่อน จากนั้นใช้กลไกที่ขับเคลื่อนด้วยหุ่นยนต์หรือเซอร์โว-เพื่อเคลื่อนย้ายชิ้นงานที่แยกจากกันทางกายภาพระหว่างสถานีแม่พิมพ์อิสระ ทำให้การถ่ายโอนด้วยหุ่นยนต์เหมาะสำหรับชิ้นส่วนขนาดใหญ่ การดึงลึก และรูปทรงเรขาคณิตที่ต้องการการปรับทิศทางใหม่ระหว่างขั้นตอนการขึ้นรูป แม่พิมพ์แบบโปรเกรสซีฟทำได้ดีเยี่ยมที่-ชิ้นส่วนธรรมดาที่มีปริมาณสูงซึ่งทำงานมากกว่า 30 SPM ในขณะที่การถ่ายโอนโดยหุ่นยนต์มักจะทำงานที่ 6-25 SPM แต่จัดการกับความซับซ้อนของชิ้นส่วนที่มากกว่ามาก
2. ระบบปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์สามารถทำงานได้เร็วแค่ไหนในจังหวะต่อนาที?
ความเร็วจะแตกต่างกันอย่างมากตามประเภทของกลไก แท่งถ่ายโอนเซอร์โวบรรลุ 15-25 SPM สำหรับการผลิตชิ้นส่วนขนาดเล็กถึงขนาดกลางแบบอินไลน์ ระบบคานขวางรองรับชิ้นส่วนที่กว้างขึ้นที่ 10-18 SPM การถ่ายโอนแบบสามแกนสูงถึง 12-30 SPM สำหรับชิ้นส่วนขนาดกะทัดรัดที่มีโปรไฟล์การเคลื่อนไหวที่ซับซ้อน หุ่นยนต์แบบข้อต่อหกแกนทำงานช้าที่สุดที่ 6-15 SPM แต่ให้ความยืดหยุ่นสูงสุดในการปรับทิศทางชิ้นส่วน น้ำหนักชิ้นส่วน ระยะการถ่ายโอน และการเปลี่ยนแปลงการวางแนว ล้วนลดความเร็วที่สามารถทำได้ เมื่อเปรียบเทียบกันแล้ว แม่พิมพ์แบบโปรเกรสซีฟจะรักษา 30-60+ SPM เป็นประจำ ทำให้เร็วขึ้นสำหรับรูปทรงง่ายๆ ในปริมาณมาก
3. ระบบปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ต้องการความแม่นยำในการกำหนดตำแหน่งเท่าใด
การใช้งานปั๊มแม่พิมพ์ถ่ายโอนด้วยหุ่นยนต์ส่วนใหญ่ต้องการความแม่นยำในการวางตำแหน่งบวกหรือลบ 0.5 มม. ที่สถานีแม่พิมพ์แต่ละแห่ง โดยข้อกำหนดด้านความสามารถในการทำซ้ำที่เข้มงวดยิ่งขึ้นยังคงอยู่ที่บวกหรือลบ 0.1 ถึง 0.2 มม. ความคลาดเคลื่อนเหล่านี้ช่วยให้มั่นใจได้ว่าชิ้นส่วนจะวางในตำแหน่งหมุดและรังดายอย่างสม่ำเสมอ โดยไม่-ชนผิดจนทำให้เครื่องมือเสียหาย การบรรลุและรักษาข้อกำหนดเหล่านี้ต้องใช้โปรโตคอลการซิงโครไนซ์ที่เหมาะสม กลยุทธ์การชดเชยความร้อน และบ่อยครั้งที่-ระบบการจัดตำแหน่งตามทิศทางการมองเห็นที่ให้การแก้ไข-การชดเชยเวลาแบบเรียลไทม์แก่ตัวควบคุมหุ่นยนต์ในระหว่างการผลิต
4. คุณจะเลือกระหว่างมือจับแบบสุญญากาศ แบบกลไก และแบบแม่เหล็กสำหรับการปั๊มแม่พิมพ์แบบถ่ายโอนได้อย่างไร
การเลือกมือจับขึ้นอยู่กับประเภทของวัสดุ ความต้องการพื้นผิว การมีสารหล่อลื่น และความต้องการรอบเวลา ถ้วยสูญญากาศเหมาะกับพื้นผิวเรียบหรือโค้งเล็กน้อย โดยมีพื้นผิวที่สะอาดหรือทาน้ำมันเล็กน้อย ให้การทำงานที่รวดเร็วและมีการมาร์กน้อยที่สุด มือจับแบบกลไกจัดการกับชิ้นส่วนที่มีน้ำมัน โปรไฟล์ที่ไม่ปกติ และน้ำหนักบรรทุกที่หนักกว่าผ่านการจับยึดเชิงบวก แต่เพิ่ม 50-150 มิลลิวินาทีต่อรอบ มือจับแบบแม่เหล็กใช้งานได้กับวัสดุที่เป็นเหล็กเท่านั้น แต่ทำงานทันทีและทนต่อสารหล่อลื่นได้ดี ชิ้นส่วนอะลูมิเนียมต้องใช้มือจับแบบสัมผัสอ่อน-แบบไม่ทำเครื่องหมาย- เหล็กโบรอนประทับร้อน-ต้องใช้เครื่องมือทนความร้อนสูงกว่า 200 องศา C และโดยทั่วไปแล้วสแตนเลสต้องใช้มือจับเชิงกลเพราะฟิล์มน้ำมันทำลายซีลสูญญากาศได้
5. เมื่อใดที่คุณไม่ควรใช้การปั๊มแม่พิมพ์ด้วยหุ่นยนต์
การขนย้ายด้วยหุ่นยนต์ไม่คุ้มค่า-สำหรับชิ้นส่วนธรรมดาที่มีปริมาณสูงมาก-ซึ่งสามารถคงอยู่บนแถบต่อเนื่องได้ โดยที่แม่พิมพ์แบบโปรเกรสซีฟจะให้ต้นทุนต่อ-ชิ้นที่ต่ำกว่า-หน่วยที่สูงกว่า 250,000 หน่วยต่อปี นอกจากนี้ ยังขาดเมื่อเป้าหมายวงจรเกิน 30 SPM เมื่อชิ้นส่วนมีขนาดเล็กและน้ำหนักเบาโดยไม่จำเป็นต้องปรับทิศทางใหม่ เมื่อพื้นที่บนพื้นมีจำกัด หรือเมื่องบประมาณมีจำกัด และรูปทรงของชิ้นส่วนอนุญาตให้มีแถบ-ขึ้นรูปตาม วิศวกรควรทำการวิเคราะห์ปริมาณ-เท่าๆ กันโดยเปรียบเทียบต้นทุนรวมของระบบเทียบกับ-การประหยัดต่อชิ้นก่อนดำเนินการ ข้อกำหนดด้านความซับซ้อนในการเขียนโปรแกรมและทักษะการบำรุงรักษาสำหรับระบบหุ่นยนต์ยังเพิ่มค่าใช้จ่ายต่อเนื่องที่หลีกเลี่ยงแนวทางที่ง่ายกว่า


